Tiếng
Việt
 Tiếng
Anh
 Tiếng
Nhật



 Tiếng Anh

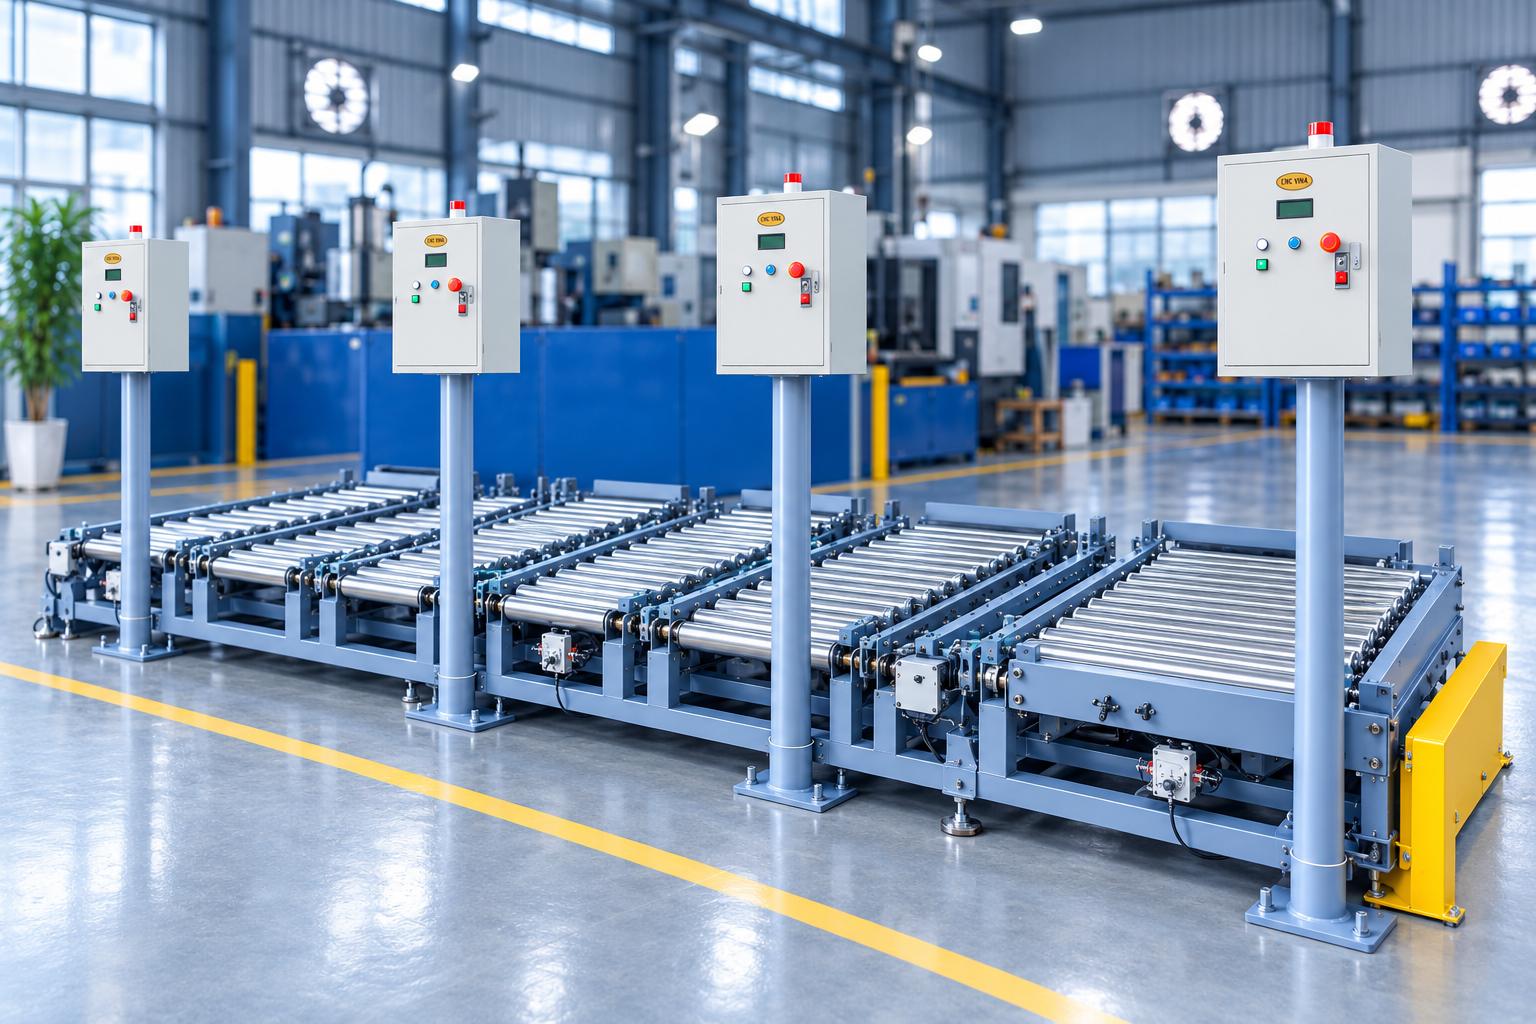
自動パレット押出コンベヤ
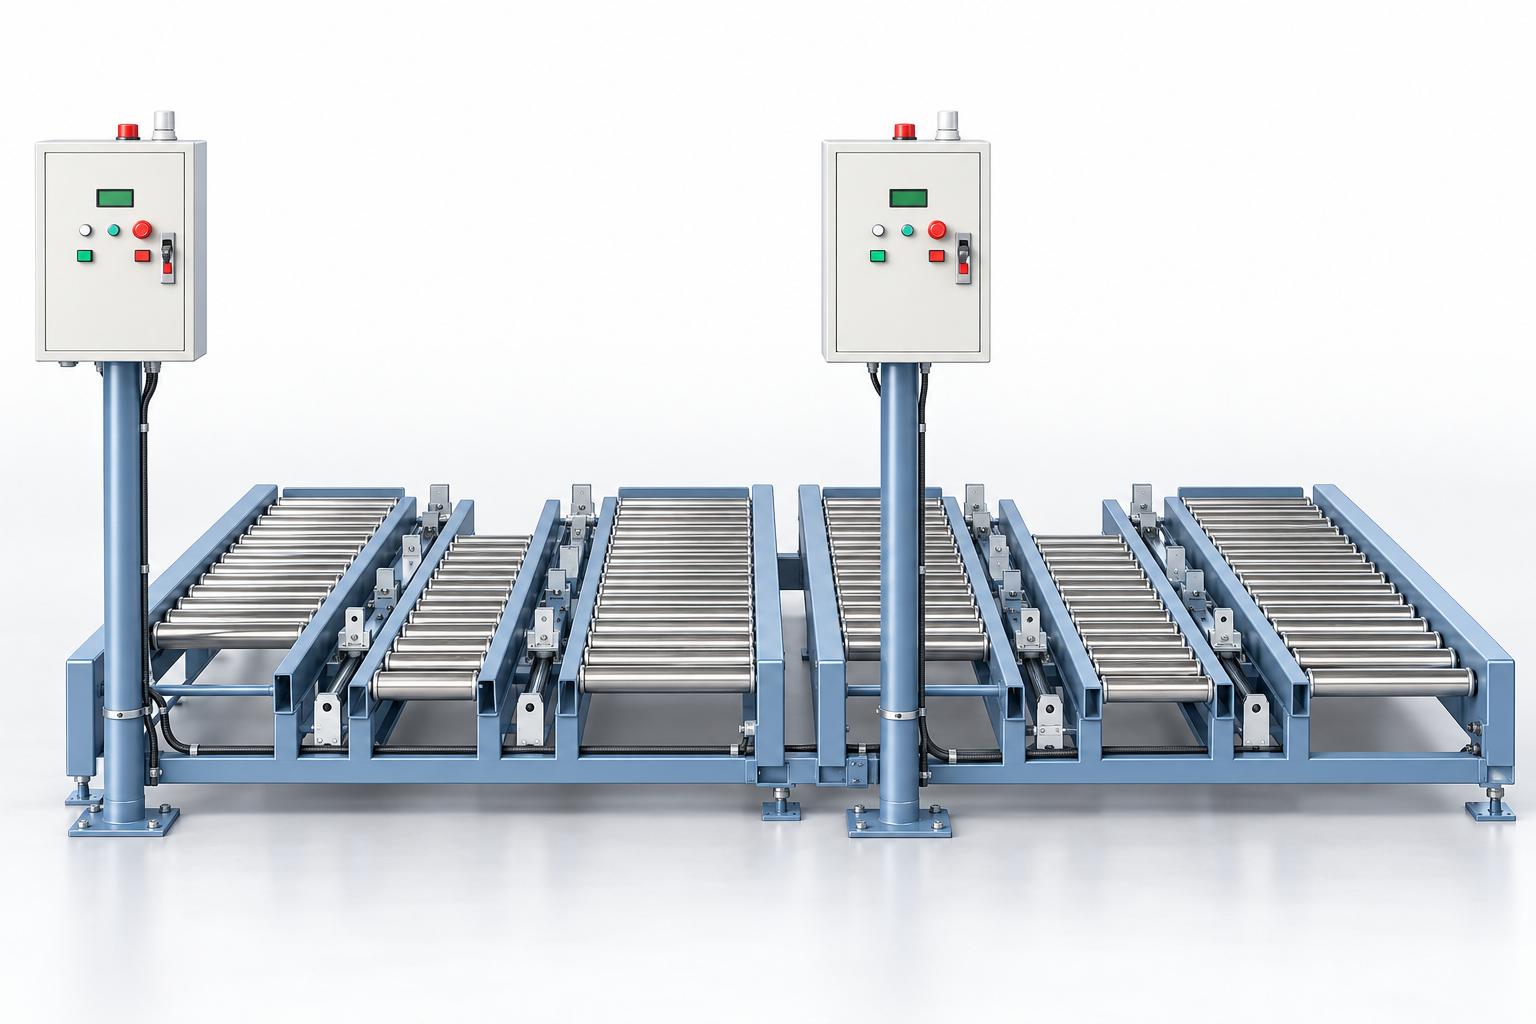
自動パレット押出コンベヤは、パレットプッシュシステムとも呼ばれ、ローラーコンベヤ上の荷積み済みパレットを、荷物の受け取りに来た搬送車両へ移載するための装置です。空気圧駆動機構に押出し爪とガイド機構を組み合わせ、パレットを1回ずつ所定の位置へ押し出します。動作開始前には、パレットの有無、搬送車両の待機状態、制御指令などの信号を確認します。
参考構成では、搬送車両が荷受け位置に到着すると、その情報を上位の連携用コンピュータに送信します。コンピュータから押出し指令が出され、移載が完了すると、システムは完了信号を返します。この信号を受けて、コンピュータが搬送車両に次の搬送動作を指示します。このような連携により、装置と搬送車両の間で所定の順序に従った荷渡しを行います。CNC VINAでは、パレットの種類、荷受け側の搬送車両、工場のレイアウトに応じて、押出し機構、パレットの位置決め・ガイド機構、信号連携方式を設計できます。
VIETNAM CNC & TECHNOLOGY APPLICATION JOINT STOCK COMPANY
Hotline: +84.916 63 9355 / +84.915 74 4664
Email: Sales01@cncvina.com.vn / Sales03@cncvina.com.vn
製品説明

自動パレット押出コンベヤは、パレットプッシュシステムとも呼ばれ、ローラーコンベヤ上の荷積み済みパレットを、荷物の受け取りに来た搬送車両へ移載するための装置です。空気圧駆動機構に押出し爪とガイド機構を組み合わせ、パレットを1回ずつ所定の位置へ押し出します。動作開始前には、パレットの有無、搬送車両の待機状態、制御指令などの信号を確認します。
参考構成では、搬送車両が荷受け位置に到着すると、その情報を上位の連携用コンピュータに送信します。コンピュータから押出し指令が出され、移載が完了すると、システムは完了信号を返します。この信号を受けて、コンピュータが搬送車両に次の搬送動作を指示します。このような連携により、装置と搬送車両の間で所定の順序に従った荷渡しを行います。CNC VINAでは、パレットの種類、荷受け側の搬送車両、工場のレイアウトに応じて、押出し機構、パレットの位置決め・ガイド機構、信号連携方式を設計できます。
工場内搬送における自動パレット押出コンベヤの役割
パレットの受け渡し場所では、パレットが所定の待機位置にあること、搬送車両が正しい荷受け位置に到着していること、そして搬送機構の動作が完了していることを確認してから、車両を出発させる必要があります。これらの手順の配置は、生産エリアから荷受けエリアまでの物流フローに直接影響します。 パレット押出コンベヤは、固定された受け渡しポイントを設ける役割を担います。ローラーがパレットを支持し、押出し機構がパレットを移載します。また、センサーと制御装置が各動作条件を連携させます。上位の連携用コンピュータと接続することで、制御指令に基づいてパレットの移載を実行し、完了信号によって各動作の終了を通知できます。
導入効果は、パレットの準備、搬送車両の到着、動作条件の確認、パレットの移載、車両の出発まで、一連のサイクル全体で評価する必要があります。これにより、適切な設備構成を選定するとともに、パレット供給・受け渡し位置で作業者による対応が引き続き必要となる工程を明確にできます。
主な特長
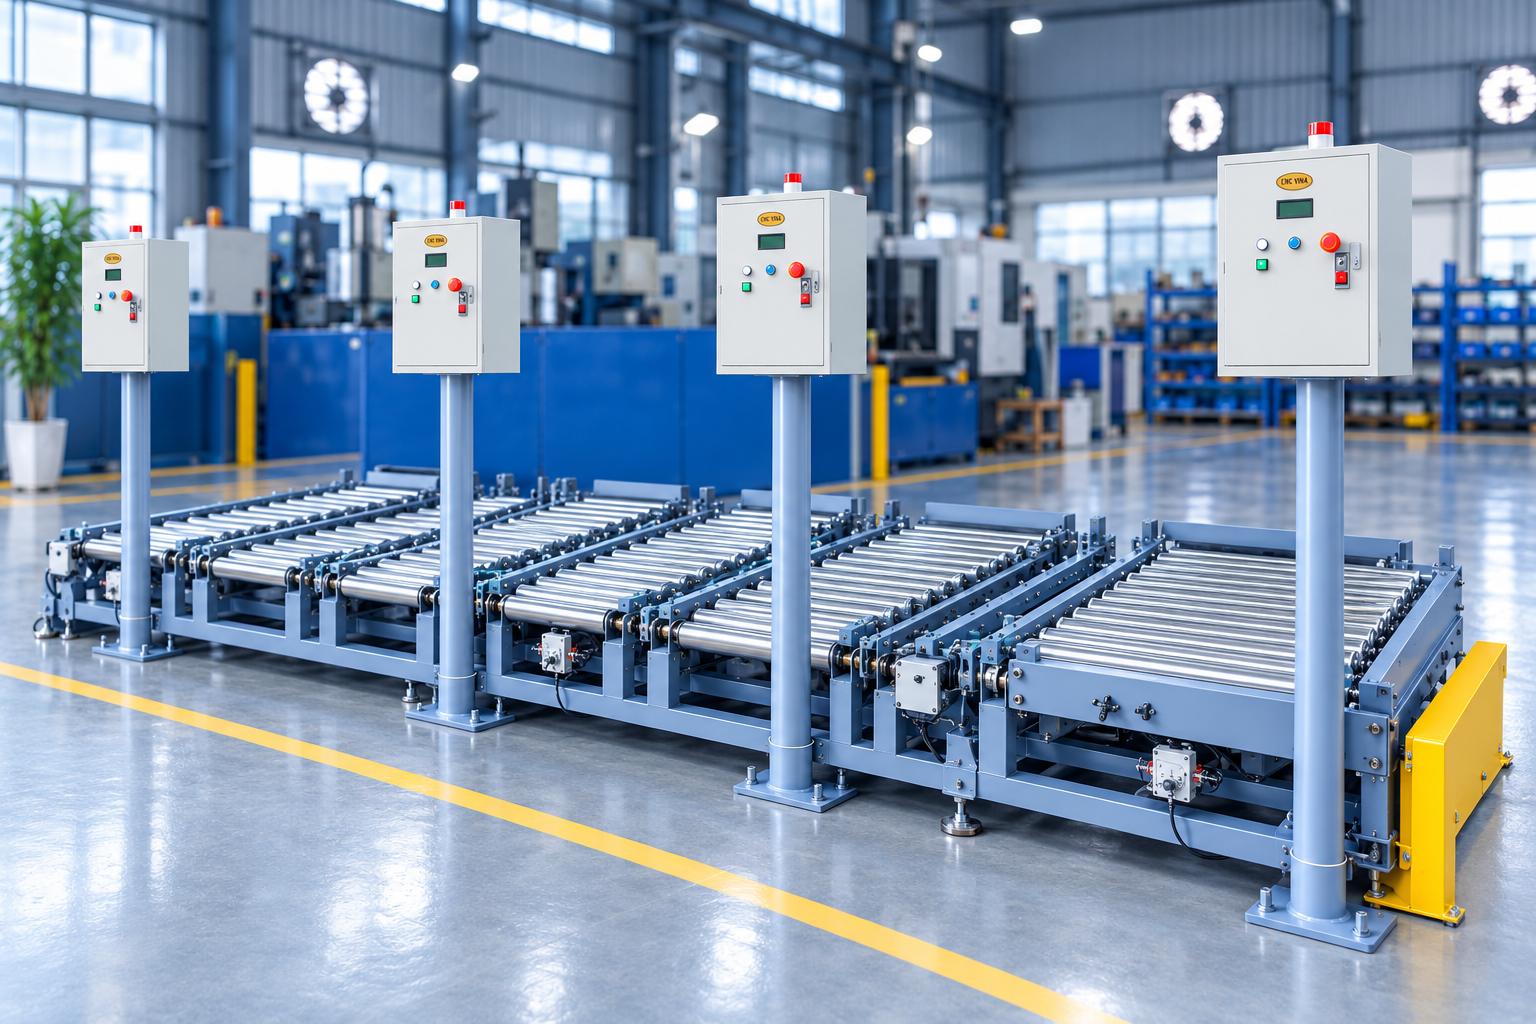
- 空気圧式の押出し機構により、ローラーコンベヤから荷受け用搬送車両へパレットを移載します。
- 移載前に、パレットの有無、搬送車両の待機状態、機構の動作状態を確認します。
- 上位の連携用コンピュータと押出し指令および完了信号をやり取りします。
- 参考構成では、1回の受け渡しサイクルで4回の押出し動作を行います。
- 操作ボタン、表示灯、ブザー、LCD画面を備え、運転状態を確認できます。
- パレットの種類、受け渡し位置、搬送設備など、各プロジェクトの要件に応じて設計できます。
構造および使用技術
ローラーコンベヤおよび支持フレーム
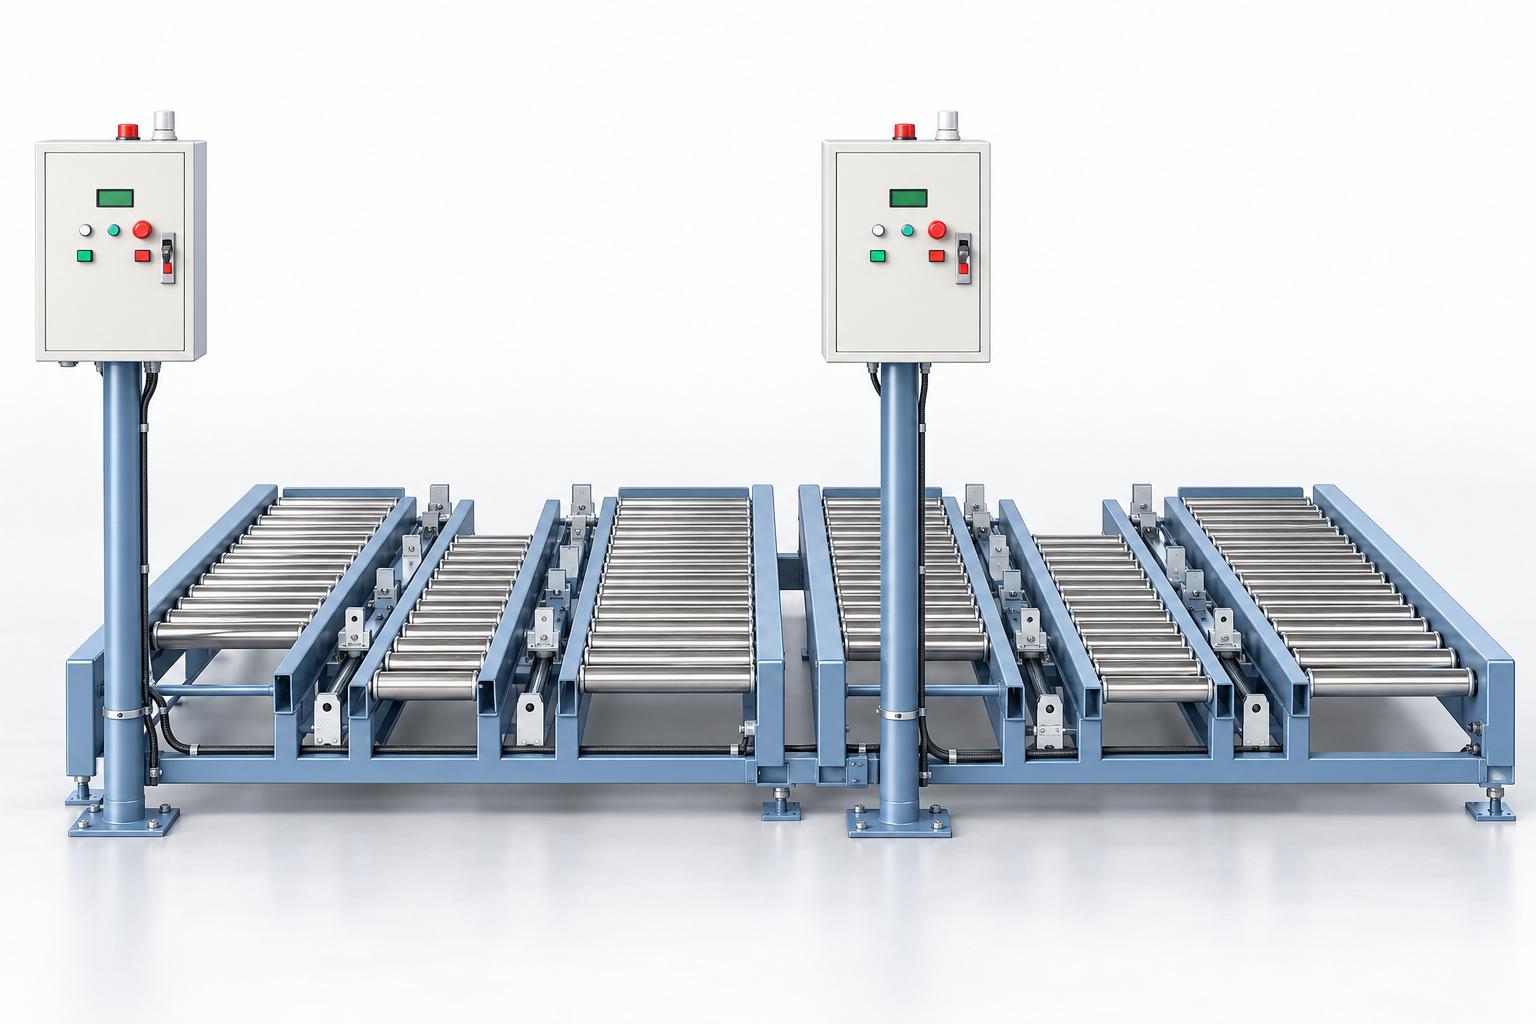
ローラーコンベヤは、押出し機構の動作に伴ってパレットが移動する際の支持面となります。本構成では、駆動機構を持たないフリーローラーを使用します。移載時の引っ掛かりを防ぐため、パレット底面の構造、支持部材の位置、底面の平面性をローラーの配置に適合させる必要があります。フレームには高さ調整脚と床面固定用の取付部を設けます。設置時には、搬送車両との受け渡し高さ、床面の平面性、および各機構へのアクセスに必要なスペースを確認します。
シリンダおよびパレット押出し爪
空気圧シリンダによって押出しユニットを直線移動させます。押出し爪がパレットの構造部に接触して力を伝達し、ガイドシャフトとスライドブッシュが動作を案内します。また、押出し爪に取り付けられたスプリングも、保守点検時に確認する必要があります。参考サイクルでは、押出し機構を各動作の間に復帰させながら、合計4回の押出し動作を行い、パレットを搬送車両へ移載します。この回数は資料に記載された構成に基づくものです。別のプロジェクトでは、受け渡し距離とパレットへの接触位置に応じて、シリンダのストロークおよび動作手順を設定します。
パレット位置決めユニット
位置決めユニットは、受け渡し前にパレットを所定の作業位置に保持します。システムは、パレット位置決め機構と押出し機構の状態を確認したうえで、次の動作への移行を許可します。パレットの種類を変更する場合は、設置位置を再調整し、押出し爪が接触するパレット底面の位置も確認する必要があります。
荷受け位置における搬送車両のガイド機構
ガイド機構とストッパーによって、搬送車両を所定の荷受け位置に誘導・停止させます。車両の停止位置、双方の支持面の間隔、および受け渡し高さを総合的に確認する必要があります。異なる車両に対応させる場合は、機械的な接続部と信号連携方式を改めて検討します。
受け渡し条件確認用センサー
センサーによって、パレットの有無、搬送車両の位置、シリンダのストローク位置を検出します。制御装置は、これらの信号に基づいて位置決め機構と押出し機構の動作を連携させます。必要な条件が確認できない場合は、運転を続行する前に、関連する信号と機構の状態を点検する必要があります。
電子制御およびLCD表示
参考構成では、電子制御基板、操作ボタン、LCD画面を使用します。画面には運転状態やパレット・搬送車両に関する信号が表示され、表示灯とブザーによって作業者が装置の状態を把握できます。ボタンによる各操作は、納入構成で定められた動作条件および操作手順に従って実行します。
連携用コンピュータとの通信
本システムは、無線通信モジュールと、連携用コンピュータとの間で指令を送受信するプログラムを備えています。自動運転時には、コンピュータが搬送車両の到着通知を受信し、押出し指令を送信します。移載完了後、システムから完了信号を受信すると、コンピュータが搬送車両に次の動作を指示します。他のシステムと接続する場合は、信号の定義、移載許可の条件、通信が中断した際の処理方法を事前に取り決める必要があります。
空気圧システム
圧縮空気は、フィルター、圧力調整器、制御バルブを通じて各シリンダに供給されます。供給圧力、流量、空気供給の安定性は、押出し機構の動作に影響します。構成を選定する際には、実際のパレット移載条件に加え、シリンダのストローク、押出し爪の接触位置、ローラーの状態を総合的に評価する必要があります。
自動パレット押出しコンベヤの動作原理
参考構成における受け渡しサイクルは、以下の手順で構成されます。

-
パレットが装置の待機位置に配置され、搬送車両が荷受け位置に到着します。
-
搬送車両が連携用コンピュータに到着通知を送信し、コンピュータからシステムへ押出し指令が送られます。
-
制御装置がパレットの有無、搬送車両の状態、必要な各機構の位置を示す信号を確認します。その後、所定の順序でパレット位置決め機構を解除し、移載を開始します。
-
押出しユニットが前進・後退動作を所定の順序で繰り返し、ローラーコンベヤから搬送車両へパレットを移載します。
-
サイクルが完了すると、システムが連携用コンピュータに完了信号を送信し、搬送車両は受け渡し位置から退出します。
待機位置へのパレット供給方法は、前工程との連携を考慮し、システム全体の設計段階で決定する必要があります。本装置の自動化機能は、動作条件の確認と、荷受け用搬送車両へのパレット押出しを中心としています。
製造現場および工場内物流での用途
荷積み・積載工程後のパレット受け渡し。 パレットへの荷物の積載が完了した後、押出し機構によって、所定の受け取り位置にある搬送車両へパレットを移載できます。出荷・搬送位置と工場内の物流フローを連携させたい工場に適した用途です。パレットおよび荷物の積載状態は、ローラーと押出し爪による移載に適合している必要があります。
生産エリア間での仕掛品の搬送。 パレットに載せた仕掛品を次の工程へ搬送する場合、搬送車両への受け渡し用押出しステーションを設置できます。移載中の製品の安定性と、パレットと荷受け用搬送車両との適合性を確認する必要があります。
倉庫または梱包エリアへ向かう搬送ラインへのパレット供給。 生産エリアから、荷物を受け取り場所まで運ぶ搬送車両への受け渡しポイントに本システムを設置できます。連携用コンピュータとの指令交換により、荷物を受け渡すタイミングを調整できます。既存の作業フローと設備に合わせて、具体的な接続・連携方式を設計する必要があります。
参考技術仕様
以下の表は、参考資料に記載された構成を示しています。各プロジェクトの仕様は、積載パレット、搬送車両、および実際の設備レイアウトに基づいて確定します。
| 項目 | 参考仕様 |
|---|---|
| 外形寸法(長さ × 幅 × 高さ) | 約1,700 × 1,700 × 1,500 mm |
| システム質量 | 約450 kg |
| 図面に記載されたパレット積載荷重の上限 | 350 kg未満 |
| 参考構成におけるパレット幅 | 950~1,280 mm。パレットの種類を変更する場合は調整が必要 |
| 主電源 | AC 220 V、単相 |
| 制御電圧 | DC 24 V |
| 供給空気圧 | 0.4~0.5 MPa |
| パレット移載機構 | 空気圧シリンダおよび押出し爪 |
| パレット支持面 | フリーローラー(非駆動ローラー) |
| 参考押出しサイクル | 1回の受け渡しにつき4回の押出し動作 |
| 制御・表示 | 電子制御基板、センサー、操作ボタン、LCD |
| 自動連携 | 連携用コンピュータとの指令および完了信号の送受信 |
システム質量450 kgと、図面に記載されたパレット積載荷重の上限350 kg未満は、明確に区別する必要があります。仕様を確定して装置の試運転・動作確認を行う際には、パレットと積載物を合わせた質量の算定方法、および荷重の分布条件について合意しておく必要があります。また、表に記載された装置全体の高さと、受け渡し位置におけるローラー面の高さも区別して確認する必要があります。
選定時に確認すべき主な項目
パレット仕様および押出し爪の接触位置
購入者は、パレットの寸法、底面構造、積載状態での総質量、および製品の積載方法を提示する必要があります。押出し爪の接触位置はパレットの構造に適合していなければならず、移載ストローク全体にわたって、必要な隙間と支持状態を確認する必要があります。幅が同じパレットでも、長さ、底面の桟の配置、構造剛性などが異なる場合があります。実際に使用する予定のパレットを代表するサンプルを用いて試験を行い、押出し爪の接触状態、移載中の安定性、および搬送車両への受け渡し性能を確認することが望まれます。
荷受け用搬送車両および信号連携
搬送車両の種類、停止位置、支持面の高さ、必要な隙間、および進入方向を明確にする必要があります。装置と搬送車両の間では、受け入れ準備完了、移載許可、受け渡し完了の各信号を、システム設計に従って連携させます。また、搬送車両が未到着の場合、パレットが存在しない場合、または必要な信号が確認できない場合のシステム動作についても、統合計画の中で明確にする必要があります。これらの条件は、運転手順とサイクル復旧方法に影響します。
設置スペースおよび保守アクセス
参考資料では、約1.8 × 1.8 mの設置スペースが指定されています。実際のレイアウトでは、搬送車両の進入経路、パレット供給位置、点検・保守作業に必要なスペースも確保する必要があります。受け渡し高さは、荷受け用搬送車両と合わせて確認します。
搬送サイクルおよびパレット切り替え
処理能力は、搬送車両の到着、信号確認、押出し機構の動作、搬送車両の退出までを含む、パレット1枚の受け渡し完了時間に基づいて算定する必要があります。4回の押出し動作は、1回の受け渡しにおける機構の動作手順を示すものであり、単位時間当たりの処理パレット数を示すものではありません。参考構成では、パレットの種類を変更する際に装置を停止し、パレット位置を再調整する必要があります。複数種類のパレットを共用できるかどうかは、寸法、底面構造、押出し爪の接触位置、および搬送車両への受け渡し方式に基づいて確認します。
引き渡し前の試験・評価
実際に荷物を積載したパレットを使用して試験することで、押出し機構、ローラー、荷受け用搬送車両、および制御システムを総合的に評価できます。主な確認項目は以下のとおりです。
- パレットが正しく配置され、各押出し動作で押出し爪が設計された接触位置に当たること。
- パレットが受け渡し部の隙間を通過し、底面が引っ掛かったり、所定の搬送方向からずれたりすることなく、搬送車両上へ安定して移載されること。
- 押出し機構が正しい順序で前進・後退し、必要なセンサーが各動作状態を正しく検出すること。
- 搬送車両が退出する前に、適切なタイミングで完了信号が送信されること。
- パレットがない場合、搬送車両の受け入れ準備ができていない場合、または必要な信号が失われた場合に、設計どおりの動作を行うこと。
- 実際のサイクル時間が想定する供給ペースに適合し、予定されているパレット切り替えに対応できること。
- 設計範囲内で、制御機能、非常停止機能、および安全カバー・保護装置を確認すること。
試験結果は、パレットの種類、試験荷重、積載方法、供給空気の条件、および荷受け用搬送車両の構成と併せて記録する必要があります。これらの記録は、使用範囲と引き渡し基準を合意するための根拠となります。
自動パレット押出しコンベヤに関するよくある質問
パレット押出し装置はどの方向に移載しますか?
ローラーコンベヤ上のパレットを、荷物の受け取りに来た搬送車両へ移載します。機械構造と信号連携方式は、この受け渡し位置に合わせて設計されます。
押出しサイクルはいつ開始されますか?
自動運転では、連携用コンピュータから指令を受信し、パレット、搬送車両、および各機構の状態に関する必要条件を確認してから動作を開始します。条件が満たされていない場合は、原因を確認し、設計に従って対処する必要があります。
現在使用している搬送車両と連携できますか?
CNC VINAでは、既存の搬送車両に合わせた連携方法を検討できます。構成を決定する前に、機械的な接続部、停止位置、高さ、パレットの受け取り方法、および通信信号を確認する必要があります。
パレットの積載荷重と寸法の制限はどのくらいですか?
参考構成の図面では、パレット積載荷重の上限は350 kg未満と記載されています。また、資料に記載されたパレット幅は950~1,280 mmです。実際の使用範囲は、パレットの長さ、底面構造、パレットと積載物を合わせた質量、積載方法、および荷受け用搬送車両の要件を含めて確認する必要があります。
パレットの種類を変更する際に調整は必要ですか?
はい。取扱説明では、パレットの種類を変更する際に装置を停止し、パレット位置を再調整することが求められています。異なる製品に対応する場合も、配置位置、押出し爪の接触範囲、および搬送車両への受け渡し条件を確認する必要があります。
必要な圧縮空気の圧力はどのくらいですか?
参考構成で必要な供給空気圧は0.4~0.5 MPaです。実際のプロジェクトでは、シリンダと運転サイクルに適合するよう、必要な空気流量と供給条件も確認する必要があります。
CNC VINAは要件に応じた自動パレット押出しコンベヤを設計・製造します
CNC VINAは、工場で使用するパレットの寸法、積載物の特性、荷受け設備に応じて、自動パレット押出しコンベヤを設計・製造します。ローラーコンベヤ、空気圧式パレット押出し機構、搬送車両の位置決め・ガイド機構を組み合わせるほか、梱包ライン、ストレッチ包装ステーション、パレット搬送コンベヤシステムとの連携にも対応し、工場内物流の最適化を支援します。工場のレイアウトや運転要件に応じて、機械構造、制御シーケンス、受け渡し信号をカスタマイズし、各工程間の連携を図ります。パレット搬送コンベヤ、自動ローラーコンベヤの設計や、梱包ラインへの設備統合をご検討中ですか? CNC VINAまでお問い合わせいただき、パレット寸法、積載荷重、前工程の設備情報、受け渡し条件をお知らせください。用途に適したソリューションをご提案します。
ベトナム CNC 技術応用株式会社(CÔNG TY CỔ PHẦN ỨNG DỤNG CÔNG NGHỆ & CNC VIỆT NAM)
工場: ベトナム・ハノイ市ダンフオン県ドンタップ社、ソン・クン工業団地。
オフィス: Rox Tower Goldmark City, 136 Ho Tung Mau, Phu Dien Ward, Hanoi, Vietnam.
電話: +84 916 639 355 / +84 915 744 664
ウェブサイト: www.cncvina.com.vn | www.cncvina.net