Tiếng
Việt
 Tiếng
Anh
 Tiếng
Nhật



 Tiếng Anh

自動パレット搬送コンベヤシステム
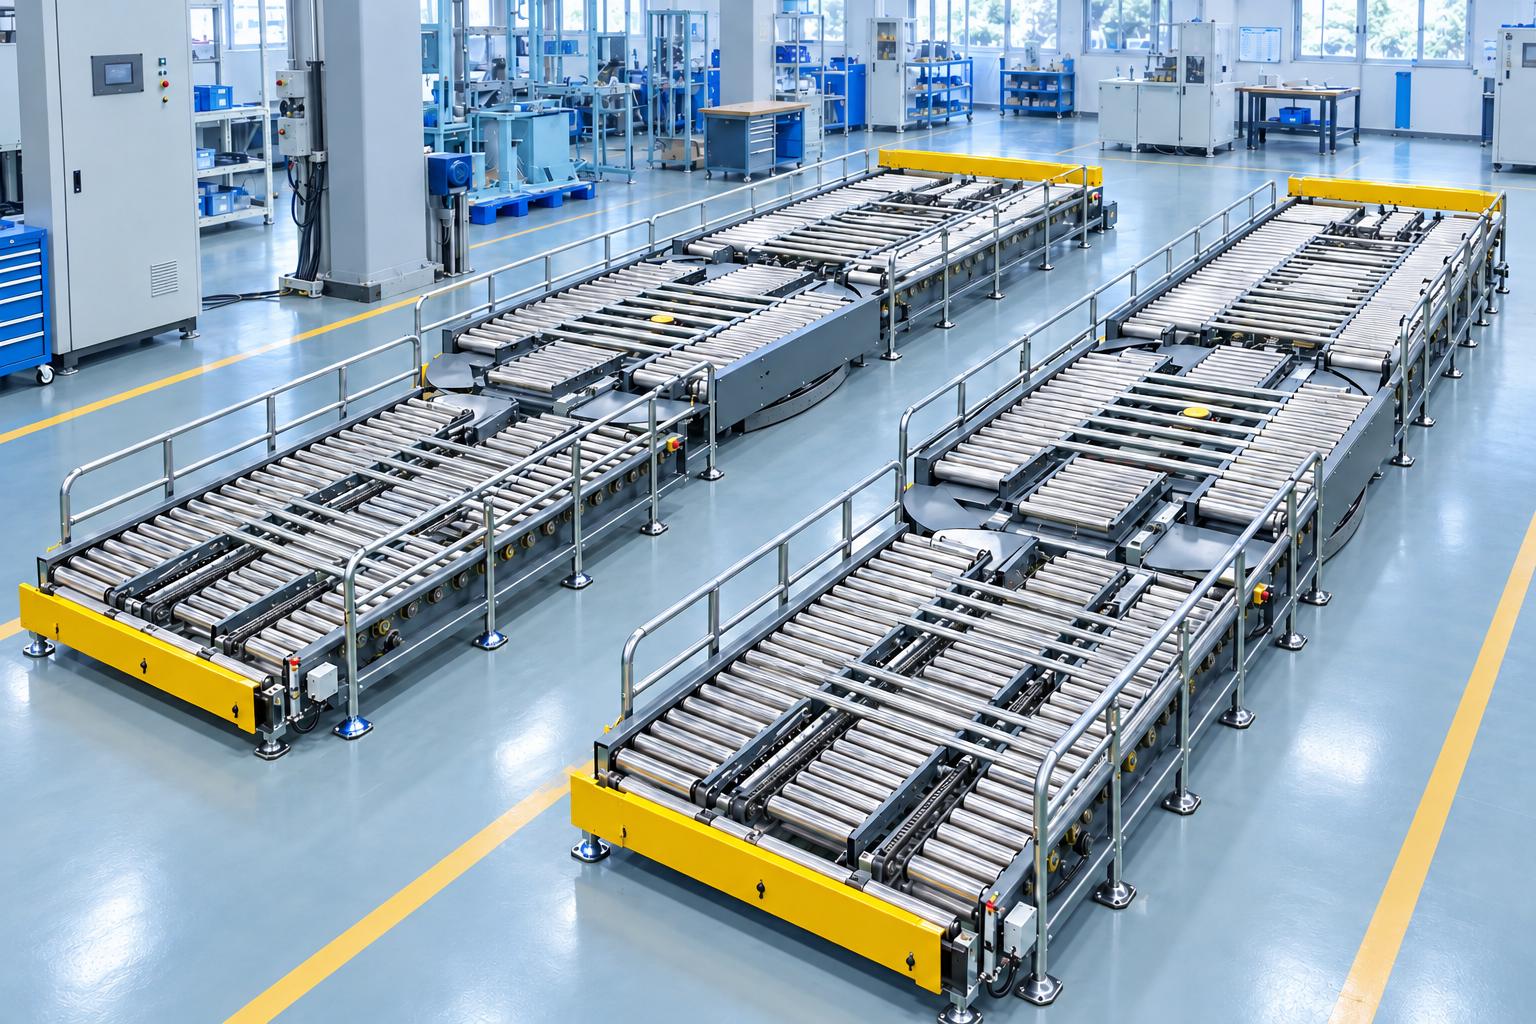
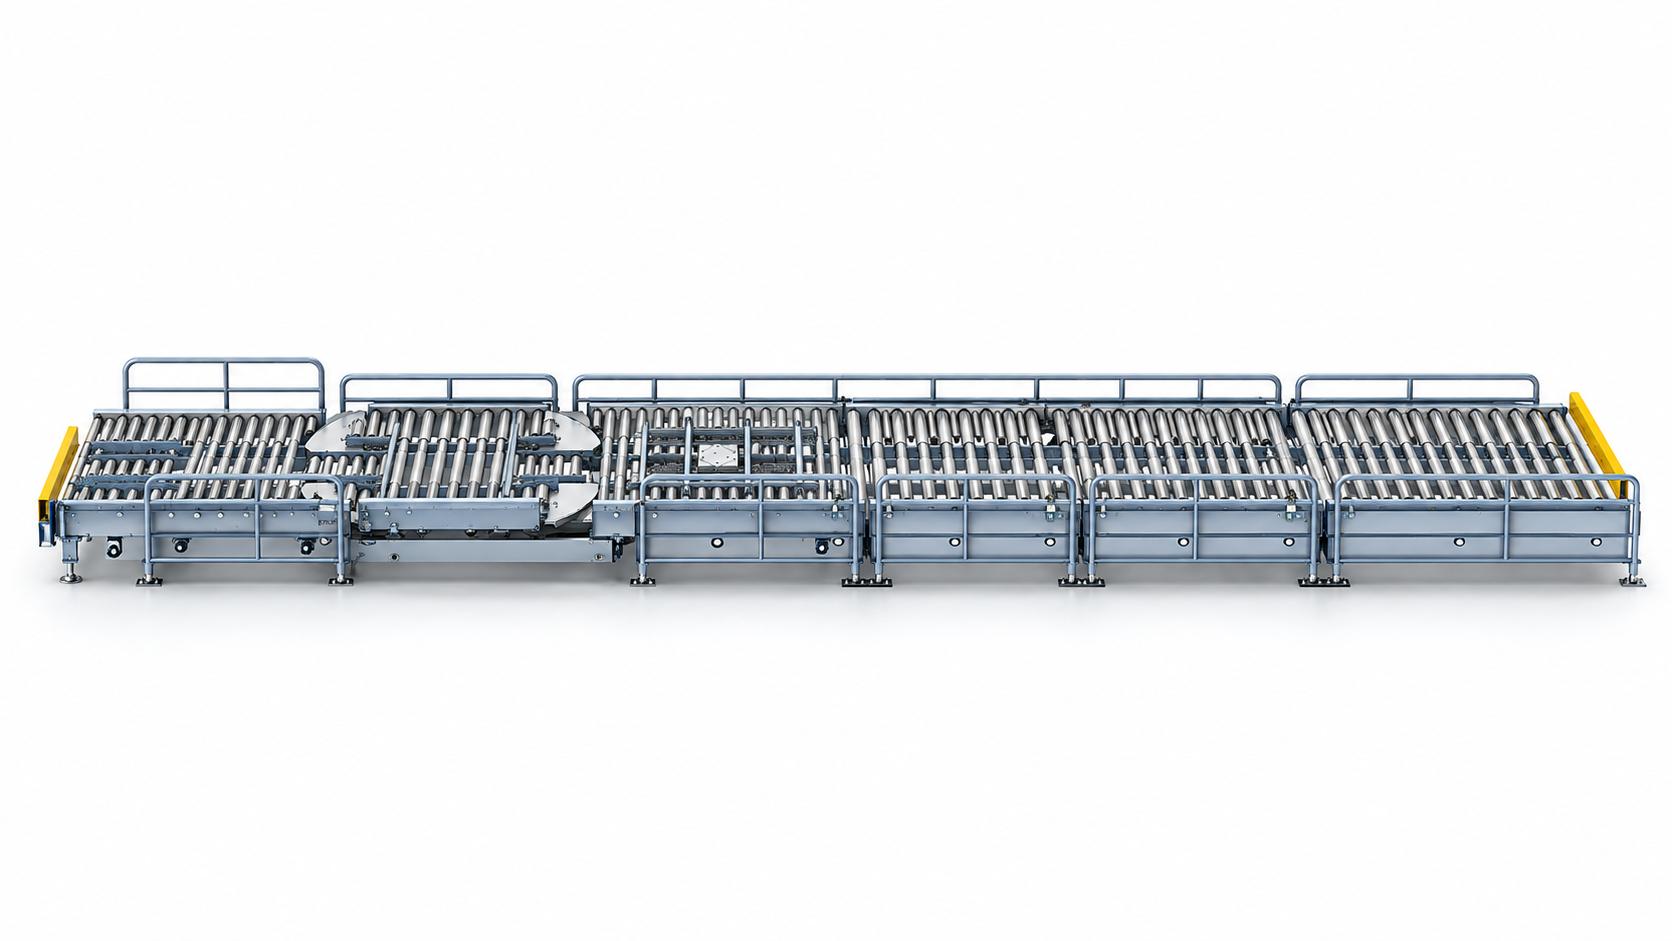
CNC VINAの自動パレット搬送コンベヤシステムは、工場内でパレットを受け入れ、ストレッチフィルム包装、搬送方向の変更、フォークリフトによる引き取り待ちの各工程間で搬送するためのシステムです。標準的な構成例では、6区間のローラーコンベヤ、搬送車両からパレットを受け取る機構、ストレッチ包装位置の回転テーブル、および90度旋回機能を備えた昇降旋回テーブルを採用しています。PLC、各種センサー、HMI(ヒューマン・マシン・インターフェース)により、各ステーションの状態に応じてパレットの搬送順序を制御します。この構成では、ストレッチフィルムの包装作業は作業者が行い、ライン末端でのパレットの引き取りはフォークリフトが担当します。CNC VINAは、パレットの寸法、積載荷重、工場の実際のレイアウトに合わせて、搬送ラインの長さ、受け渡し機構、待機位置、および制御方式を設計します。
VIETNAM CNC & TECHNOLOGY APPLICATION JOINT STOCK COMPANY
Hotline: +84.916 63 9355 / +84.915 74 4664
Email: Sales01@cncvina.com.vn / Sales03@cncvina.com.vn
製品説明

CNC VINAの自動パレット搬送コンベヤシステムは、工場内でパレットを受け入れ、ストレッチフィルム包装、搬送方向の変更、フォークリフトによる引き取り待ちの各工程間で搬送するためのシステムです。標準的な構成例では、6区間のローラーコンベヤ、搬送車両からパレットを受け取る機構、ストレッチ包装位置の回転テーブル、および90度旋回機能を備えた昇降旋回テーブルを採用しています。PLC、各種センサー、HMI(ヒューマン・マシン・インターフェース)により、各ステーションの状態に応じてパレットの搬送順序を制御します。この構成では、ストレッチフィルムの包装作業は作業者が行い、ライン末端でのパレットの引き取りはフォークリフトが担当します。CNC VINAは、パレットの寸法、積載荷重、工場の実際のレイアウトに合わせて、搬送ラインの長さ、受け渡し機構、待機位置、および制御方式を設計します。
自動パレット搬送コンベヤシステムとは?
自動パレット搬送コンベヤシステムは、パレットの受け入れ、処理、受け渡しを行う各ステーションを接続し、明確な制御シーケンスに基づいて搬送を行うシステムです。生産要件に応じて、ローラーコンベヤ、パレット移載機構、回転テーブル、昇降旋回テーブル、パレット待機エリアなどを組み合わせることができます。 自動パレット搬送コンベヤシステムとは、ローラーコンベヤと自動制御機構を用いて、工場内の所定の位置間でパレットを搬送するマテリアルハンドリングシステムです。パレットの受け入れ、方向転換、待機などの機能を組み込むことで、生産、包装、出荷の各工程を連携させることができます。
CNC VINAの構成例では、搬送車両から受け取ったパレットをストレッチ包装位置まで搬送し、向きを変更した後、フォークリフトによる引き取りのために所定の待機エリアへ移送します。PLCはセンサーからの信号を処理し、あらかじめ設定された運転条件に従って各機構を制御します。各工程の自動化レベルは、プロジェクトで定めるシステムの導入範囲に応じて決まります。
工場内の物流フローにおける役割
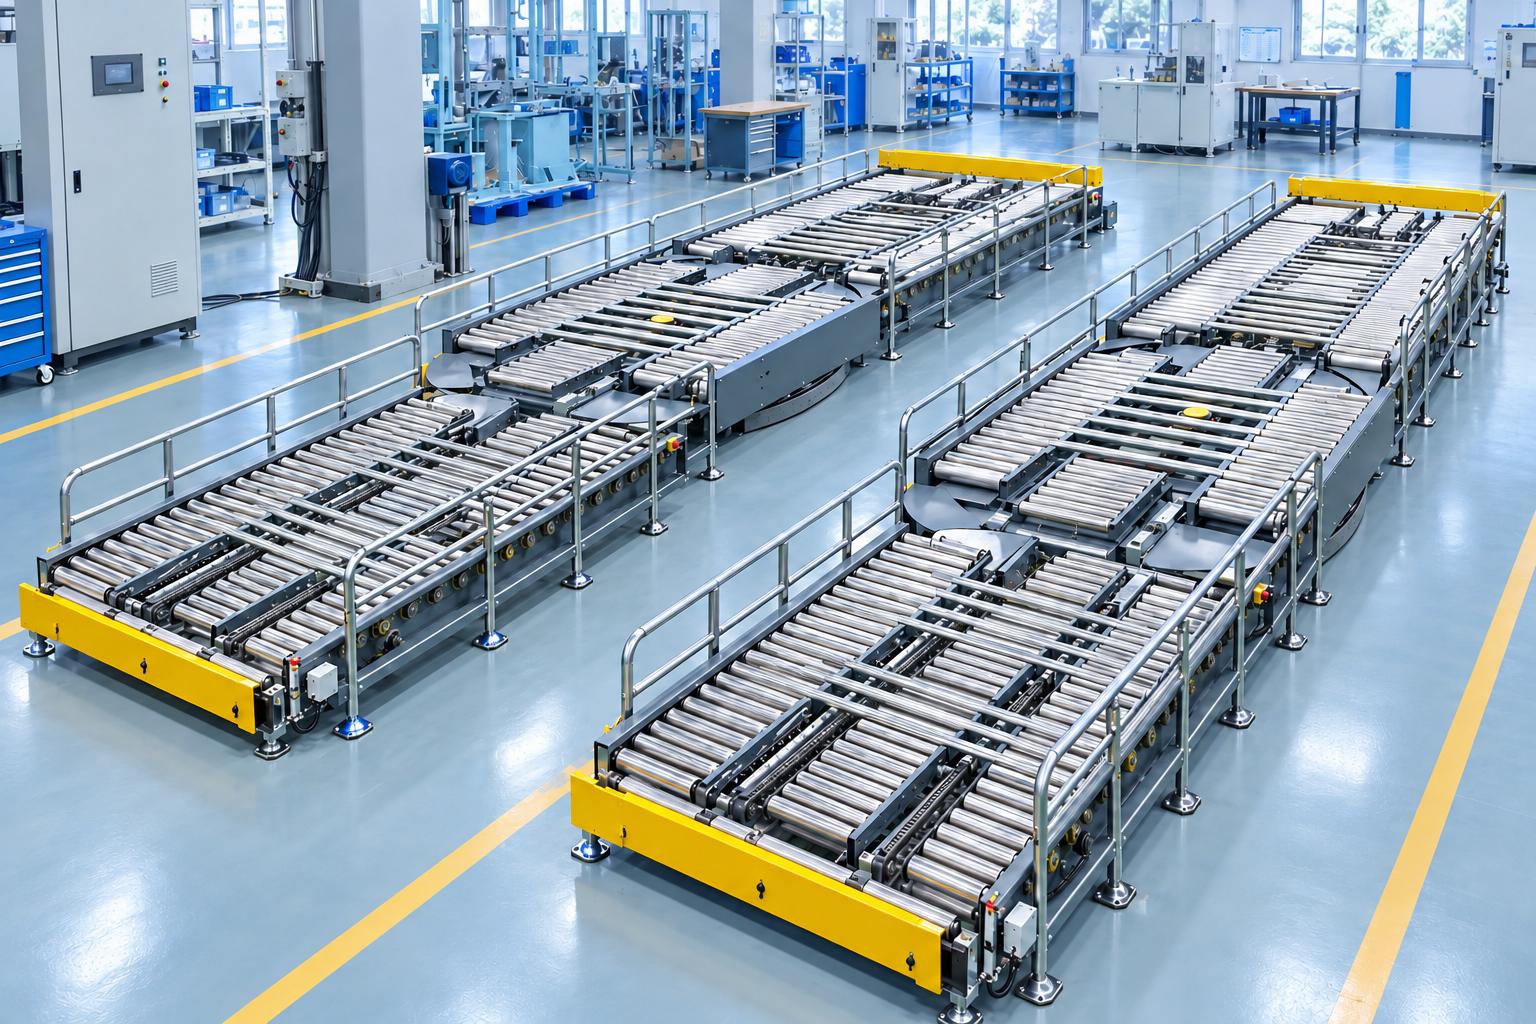
自動パレット搬送コンベヤシステムは、各作業ステーション間に連続した搬送ルートを構築し、パレットの受け入れ、仕上げ処理、受け渡しを統一された手順で行えるようにします。稼働効率は、コンベヤシステム、ストレッチフィルム包装工程、フォークリフトによる荷扱いの連携に左右されます。荷物をパレットに積載した後、工場では通常、ストレッチ包装位置まで搬送し、パレットの向きを変更してから、出荷待機エリアへ移送する必要があります。これらのステーションが離れて配置されている場合、搬送車両、作業者、フォークリフトの間で受け渡しの調整が必要になります。パレット搬送コンベヤシステムは、受け入れ、移載、待機の各ポイントを一つの搬送ルート上に配置します。パレットはラインの入口から投入され、ローラーコンベヤによって各ステーションへ搬送されます。後工程の受け入れ準備が整うと、次の工程へ搬送されます。センサーとPLCが連携し、あらかじめ設定されたシーケンスに従って、コンベヤの運転・停止、パレットの引き込み、昇降、旋回を制御します。
重要な機能の一つは、次工程の受け入れ準備が整っていない場合に、パレットを待機位置で停止させることです。これにより、受け入れ側が使用中のステーションへのパレット搬送を抑制し、各工程間の連携を円滑にします。ただし、実際の処理能力はコンベヤ速度だけでなく、ストレッチ包装に要する時間、パレットの供給間隔、フォークリフトの引き取り能力にも左右されます。
そのため、自動パレット搬送コンベヤシステムを設計する際には、搬送経路、各ステーションでの受け渡し条件、作業者と制御システムの連携方法を明確にする必要があります。これらの条件をもとに、必要なコンベヤ区間数、方向転換機構、待機位置の数を選定し、生産要件に適したシステムを構築します。
自動パレット搬送コンベヤシステムの主な特長
- 複数工程の統合: パレットの受け入れ、ローラーコンベヤによる搬送、ストレッチ包装位置への受け渡し、パレットの旋回、フォークリフトによる引き取り待機を一つのシステムに統合します。
- ステーションの状態に応じた制御: PLCがセンサー信号を処理し、搬送動作を制御するとともに、受け渡し条件が満たされていない場合はパレットを待機させます。
- 搬送速度の調整: インバーターにより、コンベヤラインの運転要件に応じてモーターの回転速度を調整できます。
- 操作・調整の支援: HMIと操作ボタンにより、運転モードの選択、各ユニットの状態確認、設計に応じた操作が可能です。
- 工場レイアウトに合わせた設置構造: 各コンベヤ区間を接続・芯出しし、床面に固定します。また、可動機構にはシステム設計に応じた安全カバーを設けます。
対応可能な積載荷重、パレット寸法、処理能力は、実際のシステム構成に基づいて決定する必要があります。また、利用可能な自動化機能は、各プロジェクトの導入範囲および設定されたインターロック条件によって異なります。
構造と採用技術
自動パレット搬送コンベヤシステムは、機械ユニット、駆動装置、空圧機器、制御機器で構成され、これらが連携してパレットの受け入れ、搬送、旋回、受け渡しを行います。CNC VINAの構成例では、各ユニットがそれぞれの機能を担い、パレットの仕様、積載条件、搬送ラインのレイアウトに応じて選定されます。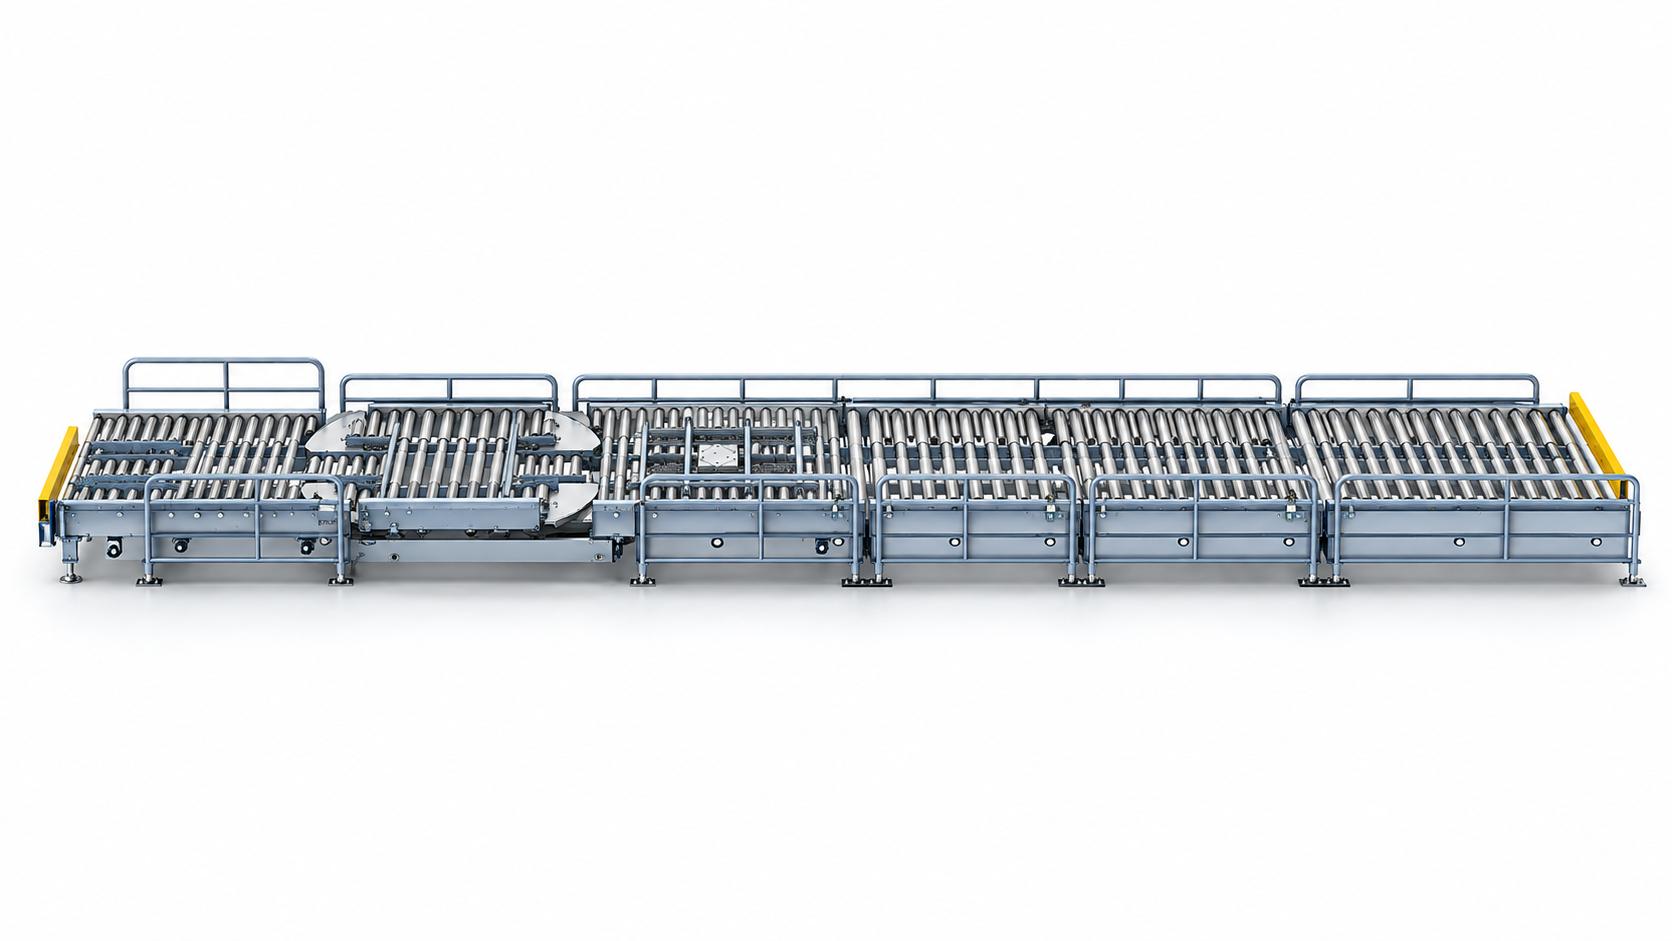
搬送車両からのパレット受け入れユニット
受け入れユニットは、車両用ガイド、位置検出センサー、ストッパー機構、およびパレットをコンベヤ上へ引き込むエアシリンダーで構成されます。車両が所定の位置に到達し、受け渡し条件が満たされると、引き込み機構が作動し、パレットをローラーコンベヤへ移載します。受け入れユニットは、車両の種類、受け渡し高さ、パレット底面の構造に合わせて設計する必要があります。
駆動式ローラーコンベヤ
ローラーコンベヤは、モーター、減速機、チェーン駆動機構を用いて、各工程間でパレットを搬送します。搬送ラインは複数の区間に分割され、各ステーションの状態に応じてパレットの搬送や一時停止を制御できます。コンベヤの構造およびローラー間隔は、パレットの寸法、積載荷重、底面の形状に基づいて選定します。
ストレッチ包装工程の回転テーブル
回転テーブルはストレッチ包装工程でパレットを受け入れ、作業者が操作するための操作ボタンを備えています。包装完了後、テーブルを所定の向きに戻し、パレットを次工程へ搬送します。受け渡しシーケンスは、回転テーブルの位置と後段コンベヤの受け入れ可能信号に連動して制御されます。
パレット昇降・90度旋回テーブル
昇降・旋回テーブルは、パレットをローラー面から持ち上げて90度旋回させた後、再び下降させて搬送を継続します。この機構により、フォークリフトによる引き取り位置に合わせてパレットの向きを変更できます。昇降・旋回機構は、パレットの積載荷重、寸法、重心位置に応じて設計します。
フォークリフト引き取り用の待機位置
ライン末端のコンベヤ区間には、フォークリフトによる引き取りを待つためのパレット待機位置を設けます。前方の待機位置が空くと、設定された制御シーケンスに従って後続のパレットを次の位置へ搬送します。待機位置の数とコンベヤの長さは、パレット寸法、荷物の流量、フォークリフトの作業サイクルに基づいて決定します。
PLCおよびHMI
PLCはセンサー信号を処理し、パレットの受け入れ、搬送、昇降・旋回、受け渡しのシーケンスを制御します。HMIでは、運転モードの選択、各ユニットの操作、システム状態の監視が可能です。操作ボタンは、システムの設計に応じて、初期化、運転・停止、パレットの引き込み、回転テーブルの原点復帰、パレットの払い出しなどに使用します。
インバーターおよび空圧機構
インバーターは、搬送要件に応じてコンベヤモーターの速度を調整します。空圧機構は、システム構成に応じてストッパーの作動、パレットの引き込み、昇降動作などを実行します。各機構の動作速度とサイクル時間は、積載荷重および運転シーケンスに合わせて設定します。
センサーおよび安全機構
センサーは、車両やパレットの位置、および各機構の状態を検出し、PLCが所定のシーケンスに従って動作を制御できるようにします。非常停止ボタン、安全柵、保護カバーは、システム設計に基づいて必要な位置に設置します。また、インターロック条件を確認することで、シーケンスから外れた動作を抑制し、安全な運転を支援します。
自動パレット搬送コンベヤシステムの技術仕様
CNC VINAの自動パレット搬送コンベヤシステムは、各工場のパレット寸法、積載条件、搬送要件に応じて設計されます。以下の表は、ローラーコンベヤ6区間、ストレッチ包装位置の回転テーブル、およびパレット昇降・90度旋回機構を備えた構成例の参考仕様です。
| 項目 | 参考仕様 |
|---|---|
| 装置種類 | 自動パレット搬送コンベヤシステム |
| 搬送ライン構成 | ローラーコンベヤ6区間を連結 |
| パレット幅 | 950~1,280 mm。パレットの種類を変更する場合は調整が必要 |
| 外形寸法(長さ×幅×高さ) | 約8,920 × 1,600 × 820 mm |
| システム質量 | 約1,500 kg |
| 主電源 | AC 220 V、単相 |
| 制御電圧 | DC 24 V |
| 供給空気圧 | 0.4~0.5 MPa |
| 搬送速度 | 0.1~0.3 m/s、インバーターによる調整が可能 |
| 制御システム | PLC、HMI、操作ボタン |
| 方向転換機構 | パレット昇降・90度旋回テーブル |
| 運転モード | 自動運転・手動操作 |
| パレット許容積載荷重 | 設計条件および実際の積載条件に基づいて決定 |
注意事項: 約1,500 kgという質量は、付帯機器を含むコンベヤシステム全体の重量を示すものであり、パレットの許容積載荷重ではありません。許容積載荷重は、ローラー構造、引き込み機構、昇降・旋回テーブル、およびパレット上の荷重分布を考慮して別途評価する必要があります。製作またはシステムへの組み込みを行う前に、寸法、搬送速度、電源仕様を実際の構成に関する技術資料と照合してください。また、装置全体の高さと、パレット受け渡し位置におけるローラー搬送面の高さは区別して確認する必要があります。
自動パレット搬送コンベヤシステムの動作原理
構成例の基本的な動作手順は、以下のとおりです。
-
搬送車両がライン入口までパレットを運びます。センサーが車両を検出し、ストッパー機構が受け渡し位置を確保します。受け入れ区間が空いており、すべての受け渡し条件が満たされると、引き込み機構が作動してパレットをコンベヤ上へ移載します。
-
ストレッチ包装ステーションが空いており、回転テーブルが所定の向きになっていることを確認して、パレットを搬送します。ステーションが使用中の場合、パレットは受け入れ区間で待機します。
-
作業者がストレッチフィルムの包装作業を行います。包装完了後、回転テーブルを所定の向きに戻し、後段の昇降・旋回ステーションが受け入れ可能になると、パレットを次工程へ搬送します。
-
パレットを持ち上げて90度旋回させた後、下降させ、ライン末端のコンベヤ区間へ搬送します。
-
パレットはフォークリフトによる引き取り待機エリアに到着します。前方のパレットが取り除かれると、システムは後続のパレットを次の位置へ搬送します。
回転テーブルが所定の向きに復帰していること、および後段ステーションが受け入れ可能であることは、パレット搬送に直接影響する重要な条件です。コンベヤラインの設計では、制御シーケンスと作業者の担当作業を明確に定め、各工程が適切に連携できるようにする必要があります。
製造現場および工場内物流での用途
包装ラインの末端工程。 本システムは、パレットの受け入れエリアをストレッチ包装工程および出荷待機エリアに接続できます。段ボール箱入りの製品やパレット積載品を扱う場合、搬送ラインによって受け入れ、処理、受け渡しの各ポイントを明確に配置できます。製品寸法、積載物の荷崩れに対する安定性、包装条件については、実際の製品サンプルを用いて確認する必要があります。
搬送車両とパレット仕上げエリアの接続。工場内でパレット搬送車両を使用している場合、ガイド機構、ストッパー機構、パレット引き込み機構を組み合わせることで、荷物をローラーコンベヤラインへ受け渡すことができます。導入する機構は、既存車両の構造、停止位置、受け渡し高さに適合させる必要があります。フォークリフトによる引き取り前の待機エリアの確保。ライン末端のコンベヤ区間を、ストレッチ包装が完了したパレットの待機位置として利用できます。パレットの到着時刻とフォークリフトによる引き取り時刻にずれがある場合に適した構成です。前工程への滞留の波及を防ぐため、実際の搬送量に基づいて必要な待機位置の数を算定します。
受け渡し条件に応じたパレットの方向転換。昇降・旋回テーブルにより、フォークリフトの進入方向や後工程の要求に合わせてパレットの向きを変更できます。工場レイアウトを変更する場合は、コンベヤ幅だけで判断せず、旋回に必要なスペース、パレットからはみ出す積載物、フォークリフトの進入経路を確認する必要があります。
自動パレット搬送コンベヤシステムの選定時に確認すべき要素
適切な自動パレット搬送コンベヤシステムを選定するには、パレットの仕様、積載条件、設置スペース、必要な処理能力を明確にする必要があります。これらの条件をもとに、CNC VINAはコンベヤ構造、受け渡し機構、制御システムを設計します。
パレット寸法と実際の積載条件
パレットの長さ、幅、底面構造、荷物を含む総重量、重心位置を確認する必要があります。これらの条件は、ローラーの許容荷重、搬送時の安定性、昇降・旋回機構の選定に影響します。底面の強度が不足しているパレット、積載物がパレットからはみ出す場合、または荷重が不均等に分布している場合は、実物サンプルを用いて適切な構成を検討します。
複数種類のパレットへの対応
構成例では、幅950~1,280 mmのパレットに対応しており、パレットの種類を変更する場合は調整が必要です。共用できるかどうかは、パレットの長さ、底面構造、積載荷重にも左右されます。パレット寸法を変更する際は、ガイド機構、センサー位置、受け渡し条件を確認し、安定した搬送を確保する必要があります。
受け渡し設備と設置レイアウト
パレット供給車両の種類、フォークリフトの引き取り方向、受け渡し高さ、ストレッチ包装ステーションの位置を明確にする必要があります。構成例の設置寸法は約8,920 × 1,600 mmですが、実際の設置スペースには、作業者の操作スペース、パレットの旋回スペース、保守点検用のスペースも考慮する必要があります。また、導入前に電源、圧縮空気の供給条件、床面の状態を確認します。
搬送能力と待機位置の数
システムの処理能力は、コンベヤ速度だけでなく、パレットの受け入れ、ストレッチ包装、昇降・旋回、フォークリフトによる引き取りに要する時間によって決まります。待機位置の数は、実際のパレット搬送量とフォークリフトの作業サイクルに応じて選定します。適切な待機エリアを設けることで、パレットの滞留を抑え、各工程間の搬送順序を維持しやすくなります。
CNC VINAによる自動パレット搬送コンベヤシステムの個別設計
CNC VINAの自動パレット搬送コンベヤシステムは、工場内のパレット受け入れ、ストレッチ包装、方向転換、受け渡しの各工程を接続します。パレット寸法、積載荷重、生産ラインの搬送方式に応じて、システムを個別に設計します。機械設計・製作および産業用自動化ソリューションの経験を活かし、CNC VINAはローラーコンベヤ構造、パレット受け入れユニット、昇降・旋回テーブル、制御システムを実際の運用要件に合わせてカスタマイズできます。設置レイアウト、接続する設備、目標処理能力を考慮して構成を検討します。実際のパレットサンプルを用いた確認により、搬送性能を評価し、引き渡し前に使用条件を明確にできます。
生産ラインへの自動パレット搬送コンベヤシステムの新規導入や既存設備への組み込みをご検討中でしょうか。パレット寸法、積載荷重、工場レイアウト、搬送要件をCNC VINAまでお知らせください。ご要望に適したシステム構成をご提案します。
ベトナム CNC技術応用株式会社
工場: ベトナム・ハノイ市ダンフオン県ドンタップ社、ソン・クン工業団地。
オフィス: ベトナム・ハノイ市フーディエン地区、136 Ho Tung Mau、Rox Tower Goldmark City。
電話: +84 916 639 355 / +84 915 744 664。
ウェブサイト: www.cncvina.com.vn | www.cncvina.net