 Tiếng
Việt
 Tiếng
Anh
 Tiếng
Nhật

 Tiếng Anh

アシストリフターとは?産業製造現場での用途

産業用アシストリフターは、組立工程、部品供給工程、製品搬送工程などで重量物の取り扱いを補助するために、多くの工場で導入されている設備です。重量物の取り扱いや繰り返しの昇降作業、作業スペースが限られた環境では、手作業による荷役は作業者の身体的負担を増加させるだけでなく、労働災害や身体的な負傷のリスクにもつながります。 本設備は、機械式の支持機構と制御システムを組み合わせることで、作業者によるワークの持ち上げ、下降、旋回、位置決めを容易にします。必要な可搬重量や生産現場の条件に応じて、空圧式、油圧式、電動式から選択でき、設置環境に適した構造を採用することが可能です。
では、産業用アシストリフターにはどのような種類があり、選定時にはどのような点を考慮すべきでしょうか。本記事では、CNC VINAが詳しく解説します。
1. 産業用アシストリフターとは?
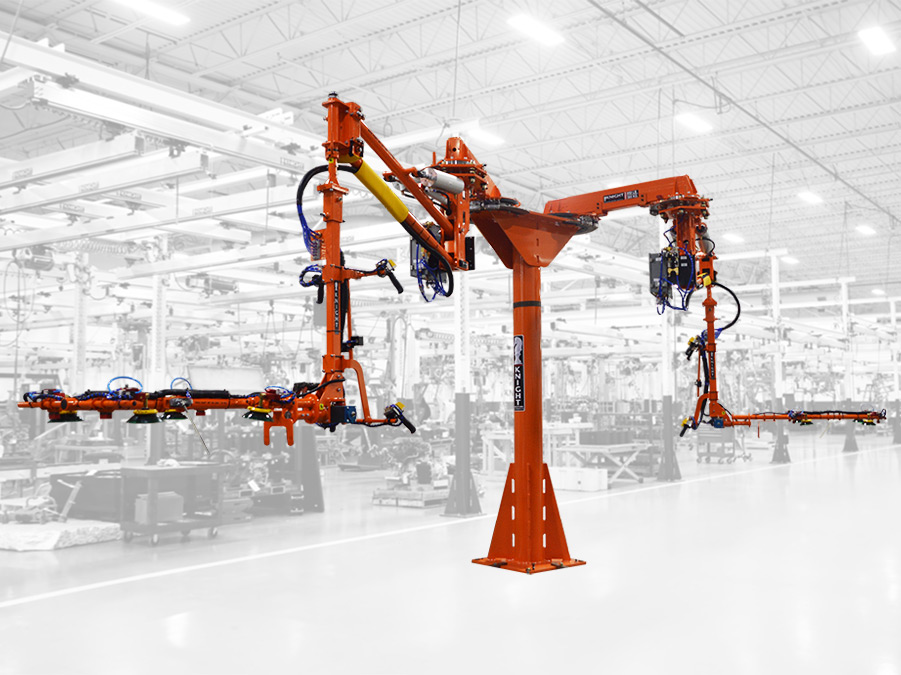
産業用アシストリフターとは、工場内で重量物の昇降、移動、位置決めを補助するための荷役支援装置です。手作業による負担を軽減し、作業者の負傷リスクを抑えることを目的としています。 一般的に、アーム機構、昇降機構、制御システムで構成されており、空圧、油圧、または電動の駆動方式によって荷物の取り扱いを補助します。設計に応じて、昇降、旋回、傾斜、位置調整などの動作に対応できます。産業現場では、部品供給、組立、積み下ろし、作業ステーション間の製品搬送などに幅広く使用されています。作業者はハンドルや専用コントローラーを操作することで、重量物をより少ない力で、効率的かつ正確に取り扱うことができます。
1.1. 産業用アシストリフターの動作原理
産業用アシストリフターは、アーム機構、昇降力を発生させる機構、およびワークを把持・保持する装置を組み合わせて動作します。作業者が操作すると、システムが補助力を発生させ、設計された動作経路に沿ってワークの持ち上げ、下降、移動を行います。空圧式の場合、圧縮空気の圧力をシリンダーや荷重バランス機構によって昇降力に変換します。油圧式では、油圧回路内の作動油の圧力によって力を発生させます。一方、電動式では、モーターと動力伝達機構によって各動作を制御します。また、荷重バランス機構を採用したアシストリフターでは、作業者が製品の全重量を直接持ち上げることなく、小さな操作力でワークの位置を調整できます。
1.2. 産業用アシストリフターの導入が適しているケース
産業用アシストリフターは、材料や製品の手作業による持ち上げ・移動に大きな労力や時間を要する場合、または安全上のリスクがある作業工程に適しています。
主に、以下のようなケースで使用されます。
- 重量物の取り扱い: 製品の重量が作業者1人で安全に持ち上げ・移動できる範囲を超える場合。
- 作業位置へのアクセスが難しい場合: 高い棚への積載、機械への投入、または作業スペースが限られた組立工程への製品の配置が必要な場合。
- 繰り返し作業が多い場合: 1回の作業シフト中に、多数の製品を繰り返し持ち上げ、下降、移動させる場合。
- 複雑な形状の製品を扱う場合: 作業中にワークを確実に保持し、旋回させたり、設置角度を変更したりする必要がある場合。
- 労働安全性を向上させたい場合: 重量物の持ち上げや不適切な作業姿勢による筋骨格系障害のリスクを低減したい場合。
産業用アシストリフターは、重量物を扱う部品供給工程や組立工程が多く、生産量の大きい工場で特に効果を発揮します。
2. 産業用アシストリフターの選定基準
産業用アシストリフターを選定する際は、ワークの特性、可搬重量、動作範囲、実際の設置条件を総合的に考慮する必要があります。必要な可搬重量を満たしていても、リーチが不足していたり、把持機構がワークに適していなかったりすると、操作性が低下し、作業効率に影響する可能性があります。
2.1. 重量と可搬重量
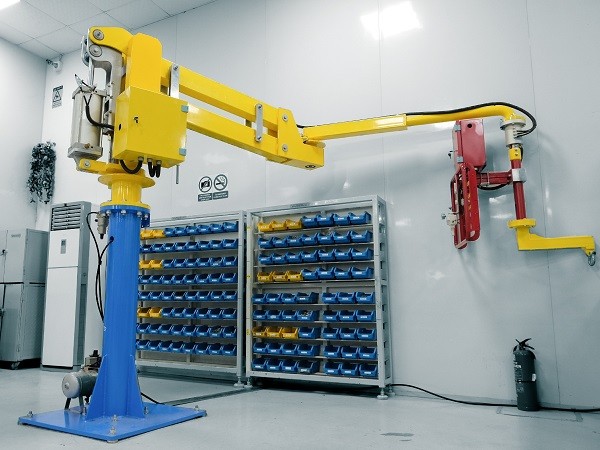
可搬重量は、産業用アシストリフターを選定する際に最初に確認すべき重要な仕様です。取り扱う製品の最大重量を把握し、設備の許容使用荷重と照合する必要があります。市場には、構造や設計仕様に応じて、数十kgから数百kg以上まで、さまざまな可搬重量に対応したアシストリフターがあります。製品本体の重量だけでなく、クランプ装置、吸着パッド、その他の付属部品の重量も考慮しなければなりません。可搬重量の選定にあたっては、メーカーが定める仕様を遵守するとともに、運用時の安全要件を満たす必要があります。
2.2. 製品の寸法と形状
ワークの寸法や形状は、把持機構の設計や吊り上げ方法に直接影響します。平面形状、円筒形、ブロック形状、または不規則な形状の製品には、それぞれ異なる荷重保持方法が必要です。大型製品や重心が中央にないワークの場合は、吊り上げ位置に加え、移動中に荷重バランスを維持できるかどうかも検討する必要があります。
2.3. 動作経路と可動範囲
設備に必要な動作を事前に明確にする必要があります。例えば、垂直方向の昇降、軸を中心とした旋回、製品の傾斜、ワークの反転などが挙げられます。また、ワークの取り出し位置から設置位置までの移動距離も確認する必要があります。昇降高さ、リーチ、作業半径などの仕様によって、アームの構造や設備の設置位置が決まります。
2.4. 作業半径
作業半径とは、アシストリフターが荷物の昇降や移動作業を行うために到達できる範囲を指します。この範囲は、アームの長さ、関節部の構造、設備の設置位置によって決まります。作業範囲が狭すぎると、必要な作業位置まで設備が届かない場合があります。一方、リーチを長くする場合は、安定性と耐荷重性能を確保できる構造設計が必要です。適切な作業半径を選定するため、企業は事前にワークの取り出し位置、設置位置、および設備の稼働スペースを確認する必要があります。
2.5. 動力源
動力源は、アシストリフターの発生力、応答速度、制御方式を決定する要素です。主な方式には、空圧式、油圧式、電動式、および手動式があります。 選定にあたっては、可搬重量、使用頻度、要求される位置決め精度、工場内の使用環境を総合的に考慮する必要があります。
2.6. 把持機構とワーク保持装置
把持機構は、昇降や移動の全工程においてワークを確実に保持できるよう、製品の特性に適合している必要があります。製品の形状や材質に応じて、以下の方式を選択できます。
- 真空吸着パッド: 比較的平坦で、気密性があり、真空吸着に適した表面を持つ製品に適しています。
- 真空リフター: 真空吸着を利用して、寸法や形状が適合する製品を保持・搬送します。
- 吊りフック: 専用の吊り上げポイントや吊り下げ部を備えたワークに適しています。
- メカニカルクランプ: 機械的な把持機構で製品を固定し、さまざまな形状や構造のワークに対応します。
- マグネットリフター: 磁性を持つ適切な材料の搬送に使用します。
- 専用治具・専用容器: 製品の形状や寸法に合わせて、持ち上げや移動を補助します。
把持機構を選定する際は、製品の重量、材質、接触面の状態、および必要な安全要件を考慮する必要があります。
3. 産業用アシストリフターにはどの動力源を選ぶべきか?
動力源によって、動作特性や適用範囲は異なります。企業は可搬重量だけで判断するのではなく、実際の生産現場における使用条件や要求に基づいて選定する必要があります。
3.1. 空圧式アシストリフター
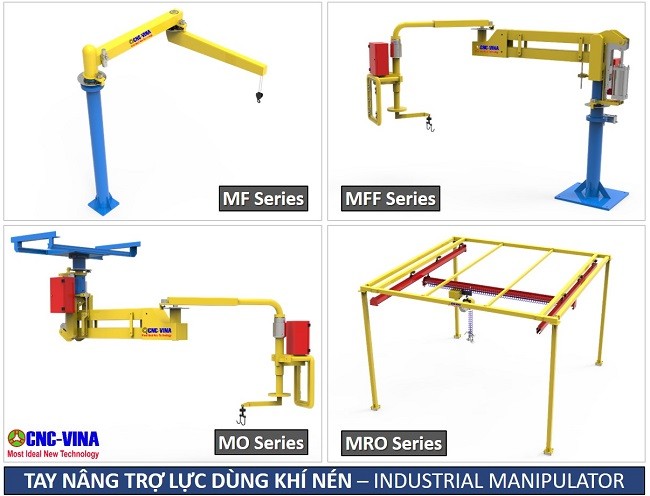
空圧式アシストリフターは、圧縮空気の圧力を利用して昇降力を発生させ、荷重バランスを補助する装置です。既存の圧縮空気供給システムを備えた工場で広く使用されており、特に昇降や搬送を繰り返す作業工程に適しています。主な特長は、比較的コンパクトな構造、応答性の速さ、および設計仕様に応じてさまざまな可搬重量に対応できることです。爆発の危険性がある環境では、該当する安全要件を満たすように設計された場合、空圧式設備が適切な選択肢となることがあります。ただし、稼働性能は供給される圧縮空気の品質、供給圧力、およびシステム構成に左右されます。そのため、導入前に工場の圧縮空気供給能力を確認する必要があります。
3.2. 油圧式アシストリフター
油圧式アシストリフターは、油圧システム内の作動油の圧力を利用して昇降力を発生させます。大きな昇降力が必要な用途や、重量物の取り扱いに適した方式です。油圧システムは大きな力を発生させることができますが、配管構成、油圧ユニット、メンテナンス、および作動油の漏れリスクに注意する必要があります。設備の動作速度や位置決め精度は、油圧回路の設計と制御システムによって異なります。
3.3. 電動式アシストリフター
電動式アシストリフターは、一般的にモーターと動力伝達機構を組み合わせ、昇降動作や荷物の位置決めを制御します。主な特長は、動作制御のしやすさ、速度調整、および設計仕様に応じた比較的高い位置決め精度です。安定した動作と柔軟な制御が求められる用途に適しています。爆発の危険性がある環境で使用する場合、電気設備は適用される認証および保護要件を満たす必要があります。すべての電動式設備がATEX環境で使用できるわけではありません。
3.4. 手動式アシストリフター
手動式アシストリフターは、外部動力源を必要とせず、機械的な機構によって荷物の昇降や移動を補助します。構造が比較的シンプルで、柔軟な位置決めが必要な用途や、作業頻度がそれほど高くない工程に適しています。ただし、作業速度や荷物の取り扱い能力は、作業者の力や補助機構の設計に大きく左右されます。
4. 設置構造による産業用アシストリフターの分類
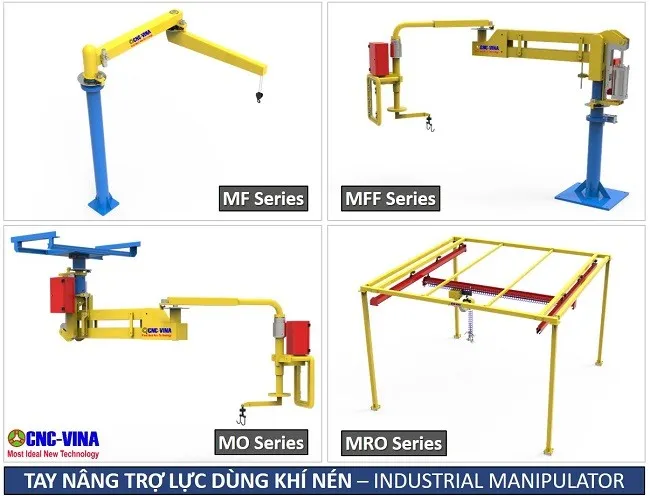
動力源に加えて、産業用アシストリフターは構造や設置方式によっても分類されます。主なタイプは、固定支柱式、固定吊り下げ式、天井レール式の3種類です。
4.1. 固定支柱式アシストリフター
固定支柱式アシストリフターは、固定された支柱に取り付けられ、一般的にはボルトや適切な基礎構造によって工場の床面に固定されます。作業範囲は、アームの長さと構造設計によって決まります。一定の作業エリア内で製品の昇降や移動を行う固定作業ステーションに適しています。主な特長は、独立した構造であること、各生産ステーションに設置しやすいこと、および工場の天井構造に依存しないことです。一方で、床面のスペースを占有し、設置構造を変更しない限り、別の場所へ移設することは困難です。
4.2. 固定吊り下げ式アシストリフター
固定吊り下げ式アシストリフターは、作業エリア上部の天井構造や耐荷重梁に設置されます。床面のスペースを有効活用できるため、作業スペースが限られている工場や、同一エリア内に複数の設備を配置する必要がある場合に適しています。ただし、天井構造および取付部は、設備本体、付属品、吊り上げる荷物を含むシステム全体の荷重に耐えられる必要があります。また、作業範囲は設備の設置位置によって制限されます。
4.3. 天井レール式アシストリフター
天井レール式アシストリフターは、上部に設置されたレールに沿って移動するトロリーシステムと組み合わせて使用します。これにより、レールの稼働範囲内にある複数の作業位置へアクセスできます。複数の作業ステーションを備えた生産ラインや、隣接するエリア間で製品を搬送する必要がある工程に適しています。固定支柱式や固定吊り下げ式と比較して、より広い移動範囲を確保できますが、支持構造、レール配置、設備の統合を一体的に設計する必要があります。
5. CNC VINAが設計・製造する産業用アシストリフター
産業現場でアシストリフターを選定する際は、製品の特性、可搬重量、実際の作業工程に合わせて検討する必要があります。適切な設備には、必要な昇降能力だけでなく、十分なリーチ、動作安定性、および工場内のレイアウトとの適合性も求められます。CNC VINAは、産業用機械の設計・製造および生産現場への自動化技術の導入に取り組んでいます。顧客の要求に応じた設備の研究・開発・製造を通じて、各生産工程に適した昇降、作業補助、製品搬送ソリューションを提供しています。
5.1. 可搬重量100 kgの固定支柱式アシストリフター
CNC VINAは、可搬重量100 kgの固定支柱式アシストリフターを設計・製造しました。本設備は固定支柱に設置され、設計された作業範囲内で作業者による製品の持ち上げや移動を補助します。重量物を頻繁に取り扱う作業工程に適しており、作業者の負担を軽減するとともに、昇降作業の安定した実施を支援します。
5.2. 天井レール式アシストリフター
固定支柱式に加えて、CNC VINAは天井レールシステムに取り付けられたアシストリフターの製品画像も保有しています。この構成では、設備がレールに沿って移動するため、工場内の複数の作業位置へのアクセス範囲を広げることができます。生産要件に応じて、可搬重量、レールの長さ、移動範囲、ワーク保持機構などを考慮したシステム設計が可能です。
5.3. オーダーメイド設備の設計対応
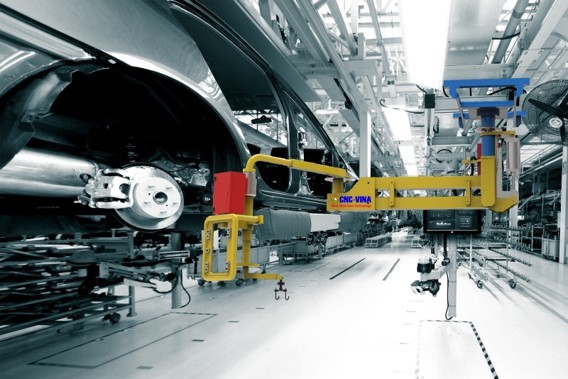
アシストリフターの導入方案を検討する際、CNC VINAは製品の重量や寸法、ワークの取り出し位置と設置位置、リーチ、稼働頻度、設置スペースなど、実際の使用条件を考慮します。これらの条件に基づき、アーム構造、動力源、把持機構を適切に選定、または設計します。初期段階から各仕様を総合的に検討することで、必要な作業範囲を確保できない、既存の生産ラインへの組み込みが困難になるといった問題を抑制できます。企業はCNC VINAにお問い合わせいただくことで、技術的な要件について相談し、自社の生産工程に適したアシストリフターの設計・製造方案について提案を受けることができます。
6. アシストリフターと産業用ロボットのどちらを選ぶべきか?
アシストリフターと産業用ロボットは、どちらも工場内で製品の昇降、移動、取り扱いを支援するために使用されます。ただし、動作原理や自動化のレベルは異なります。アシストリフターは、作業者が直接操作する方式です。昇降を補助する力を発生させることで、ワークの持ち上げ、下降、旋回、位置決めを容易にします。作業者による直接的な操作を維持しながら、身体的負担を軽減したい企業に適しています。一方、産業用ロボットは、あらかじめ設定された制御プログラムに従って動作できます。一定の作業手順があり、高い自動化レベルや繰り返し動作が求められる工程に適しています。
主な比較項目は以下のとおりです。
| 比較項目 | アシストリフター | 産業用ロボット |
|---|---|---|
| 操作方式 | 作業者による直接操作 | プログラムによる制御 |
| 自動化レベル | 手作業を補助 | 作業サイクルの自動化が可能 |
| プログラミング | 通常、複雑な動作プログラムは不要 | 制御プログラムの設定が必要 |
| 作業の柔軟性 | 作業者の操作に応じて柔軟に対応 | 設定された軌道やプログラムに従って動作 |
| 導入コスト | 単純な昇降補助用途では比較的低コスト | 構成、設備、統合レベルによって異なる |
| 主な用途 | 重量物の昇降、旋回、移動 | 自動ピッキング、搬送、組立 |
アシストリフターは、作業者の身体的負担を軽減し、重量物の取り扱いを支援するとともに、設備投資を抑えたい場合に適しています。一方、産業用ロボットは、生産サイクルの自動化、人による直接的な介入の削減、プログラムに基づく安定した動作が求められる場合に適しています。選定にあたっては、自動化の目的、生産量、製品の特性、および工場の投資可能額を総合的に考慮する必要があります。
7. 産業用アシストリフターに関するよくある質問
産業用アシストリフターは何kgまで持ち上げられますか?
アシストリフターの可搬重量は、設計や構成によって異なります。一般的には、数十kgから数百kg以上の荷重に対応する機種があります。選定時には、製品の重量、把持装置や付属品の重量、およびメーカーが定める許容荷重を確認する必要があります。
空圧式と油圧式のアシストリフターにはどのような違いがありますか?
空圧式アシストリフターは、圧縮空気を利用して補助力を発生させます。一般的に、コンパクトな構造と優れた応答性が特長です。油圧式アシストリフターは、作動油の圧力を利用し、より大きな昇降力が必要な用途に適しています。選定は、可搬重量、運用要件、工場の既存設備に基づいて行います。
固定支柱式と吊り下げ式のどちらを選ぶべきですか?
固定支柱式は、設置条件を満たす床面や基礎を備えた固定作業ステーションに適しています。吊り下げ式は、床面のスペースを確保したい場合や、上部構造に十分な耐荷重性能がある工場に適しています。複数の作業位置間で設備を移動させる必要がある場合は、天井レール式も検討できます。
アシストリフターは産業用ロボットを完全に代替できますか?
いいえ。アシストリフターは主に作業者によるワークの昇降や移動を補助する設備です。一方、産業用ロボットは、設定されたプログラムに従って作業サイクルを自動実行できます。両者は異なる自動化レベルに対応する設備であり、生産要件に応じて選定する必要があります。
CNC VINAは要求に応じたアシストリフターの設計に対応していますか?
CNC VINAは、産業用機械の設計・製造および産業オートメーションの分野で事業を展開しています。企業は可搬重量、作業範囲、設置構造、生産工程に適した設備設計についてCNC VINAに相談することができます。
産業用ロボットと比較すると、アシストリフターは作業者と設備が直接連携して作業を行う工程に適しています。CNC VINAは、産業用機械の設計・製造および自動化技術の導入における経験を活かし、生産要件に合わせた設備の設計・製造ソリューションを提供しています。CNC VINAまでお問い合わせいただき、昇降作業の最適化と工場の稼働効率向上につながるアシストリフターについてご相談ください。
CNC VIETNAM TECHNOLOGY APPLICATION AND CNC JOINT STOCK COMPANY
工場: ベトナム・ハノイ市・ダンフオン県・ドンタップ社・ソン・クン工業地区
オフィス: Rox Tower(Rox Center Goldmark City)、136 Ho Tung Mau通り、フーディエン区、ハノイ市、ベトナム
電話: +84 916 639 355 / +84 915 744 664