 Tiếng
Việt
 Tiếng
Anh
 Tiếng
Nhật

 Tiếng Anh

自動組立機における搬送システムの種類

自動組立機の搬送システムは、異なる作業ステーションで行われる各製造工程をつなぐ重要な役割を担う装置です。このシステムは、あらかじめ設定された順序に従って、組立途中の製品や部品ユニットをある位置から次の位置へ搬送します。製品の特性、生産能力の要求、設備の構造に応じて、搬送システムにはさまざまな搬送方式を採用することができます。適切な方式の選択は、設備の稼働速度だけでなく、位置決め能力、組立精度、そして生産ライン全体の安定性にも影響します。現在、自動組立機における搬送システムは、主に連続搬送方式、間欠搬送方式、および作業者の介入を組み合わせた搬送方式に分類されます。では、自動組立機の搬送システムにはどのような種類があるのでしょうか。本記事では、CNC VINAとともに詳しく解説します。
1. 自動組立機における搬送システムの概要
搬送システムは、製品や組立ユニットを各作業ステーションへ順次搬送し、それぞれの工程を完了させる役割を担います。すべての工程を一か所で行うのではなく、機械を複数の独立したステーションに分け、各ステーションがワークの供給、位置決め、圧入、ねじ締め、検査、製品の取り出しなど、特定の作業を担当します。(例えば、ボウルフィーダー(Bowl Feeder)による部品供給装置を使用して部品供給を自動化することもできます。)
搬送中も製品の状態を適切に維持するため、部品は通常、専用の治具またはパレットに設置されます。治具は製品を安定して保持し、組立姿勢を維持するとともに、各工程に適した位置決め基準を確保する役割を果たします。機械システムは、設計された工程順序に従って、これらの治具を各作業ステーション間で搬送します。
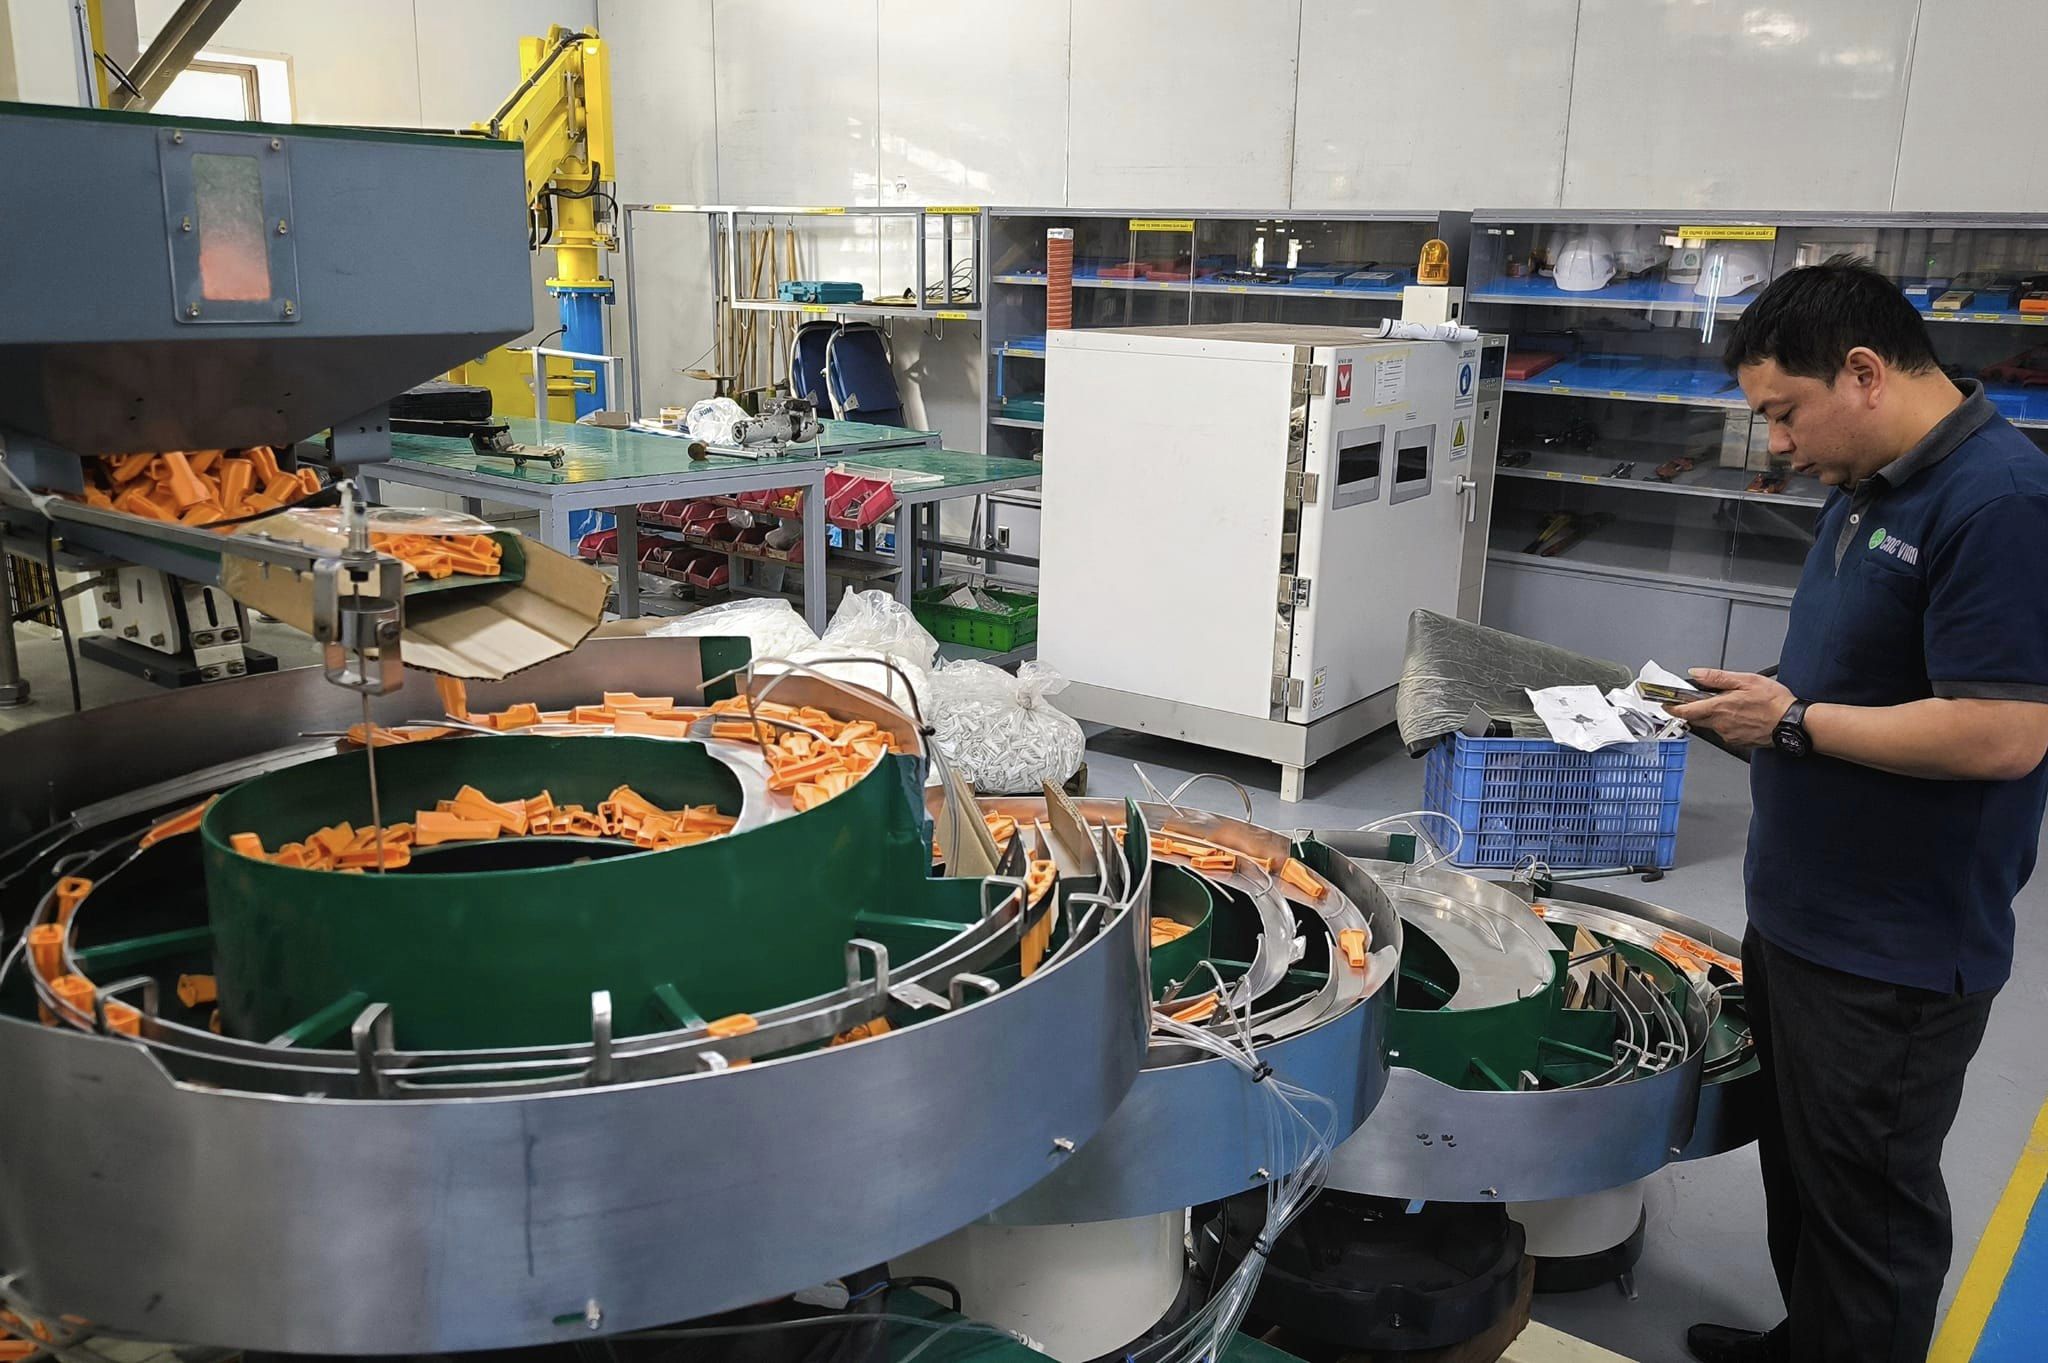
自動組立機における搬送システムは、その構造や配置方式によって、主に次の2つのタイプに分類されます。
-
直線搬送システム: 製品を載せた治具を、1本または複数の直線状のガイドレールに沿って搬送し、一直線に配置された組立ステーションを順次通過させる方式です。
-
ロータリーテーブル搬送システム: 治具を回転テーブル上に配置し、円形の軌道に沿って順次移動させることで、製品を異なる作業位置へ搬送する方式です。
搬送経路の配置方式に加えて、搬送システムは動作方式によっても分類され、連続搬送、間欠搬送、自由搬送(非同期搬送)などがあります。それぞれ異なる特徴を持ち、さまざまな生産要件に対応します。
2. 連続搬送システム
連続搬送システムは、運転サイクル全体を通じて、製品を載せた治具が一定速度で移動し続ける方式です。製品が各作業ステーションを通過する際、組立作業を行うために、作業ヘッドは治具と同期して移動するか、治具の動きに追従する必要があります。
このシステムには、一般的に2つの移動方式があります。
1つ目の方式では、作業ヘッドが一定の移動範囲内で製品治具と平行に移動します。作業完了後、作業ヘッドは次のサイクルに備えて初期位置に戻ります。
2つ目の方式では、作業ヘッドが治具の移動方向に対して接線方向となる円形軌道に沿って移動します。これにより、両方の機構が同期して移動している間に作業を行うことができます。
2.1. 連続搬送システムの動作原理
運転中、製品治具は設定された速度で各組立位置を連続的に通過します。作業ヘッドは作業中、治具の動きに追従し、適切な相対位置を維持する必要があります。
作業完了後、作業ヘッドは治具から離れ、待機位置に戻ります。一方、製品は次の工程を行うために次のステーションへ移動し続けます。この動作は連続的に行われ、各ステーションで治具を完全に停止させる必要はありません。
2.2. 特徴と適用範囲
連続搬送システムの利点は、製品の流れを安定して維持できること、工程間の待ち時間を短縮できること、そして高速生産ラインに適していることです。ただし、自動機械組立への適用にはいくつかの制約があります。
作業ヘッドや関連設備は一般的に重量が大きいため、同期動作機構の設計が複雑になります。また、作業ヘッドと製品治具が同時に移動するため、両者の位置精度を維持することも容易ではありません。こうした要因は、圧入、加工、部品の嵌合など、正確な位置決めが求められる作業の安定性に影響する可能性があります。
そのため、連続搬送システムは、食品加工、化粧品の充填、瓶詰め、液体製品の包装など、高速生産と繰り返し作業が求められる分野で多く採用されています。
3. 間欠搬送システム
連続搬送方式とは異なり、間欠搬送システム(Intermittent Transfer)は、あらかじめ設定された一定の距離ごとに治具を搬送する方式です。搬送動作のたびに治具は作業ステーションで停止し、各作業ヘッドが組立作業を行います。
この方式は、自動組立機で広く採用されており、特に高い精度が求められる工程に適しています。治具が所定の位置に到達すると、位置決め機構によって製品を固定し、その後、作業ヘッドが動作を開始します。
各ステーションの配置方式に応じて、間欠搬送システムは主にロータリーテーブル式と直線搬送ライン式の2種類に分類されます。
3.1. ロータリーテーブル式間欠搬送システム
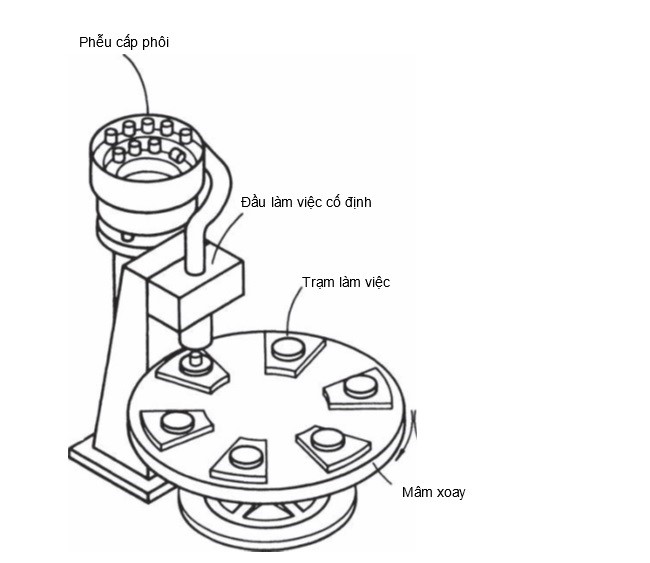
ロータリーテーブル式自動組立機(Indexing Rotary Table)は、複数の製品設置位置に分割された回転テーブルを使用します。それぞれの設置位置は、特定の作業ステーションまたは組立工程に対応しています。
運転中、回転テーブルは製品を周囲に配置された各作業ヘッドの位置まで順次搬送します。各インデックス動作の後、回転テーブルは停止し、制御プログラムに従って各機構が所定の作業を実行します。該当位置でのすべての工程が完了すると、回転テーブルは次の位置へ移動します。
この構造では、回転テーブルが1周する間に製品の組立工程が完了します。最終ステーションでは、完成品が機械から取り出されると同時に、次の製品を受け入れるために治具の設置位置が準備されます。
ロータリーテーブルシステムの利点は、各作業ステーションを比較的コンパクトなスペースに集約できることです。組立用の作業ヘッドを回転テーブルの周囲に配置できるため、搬送距離を短縮できるほか、各作業の同期も容易になります。
一方、ステーション数と回転テーブルの寸法は、製品サイズ、作業時間、設置スペースに応じて適切に計算する必要があります。また、インデックス機構と位置決め機構には十分な精度が求められ、各工程の実行中に製品が正しい位置に保持されるようにしなければなりません。
3.2. 直線搬送式間欠搬送システム
直線搬送システム(In-line Transfer System)は、1本または複数の直線状の搬送ラインに沿って組立ステーションを配置する方式です。製品を載せた治具を各ステーションへ順次搬送し、一連の製造工程を完了させます。
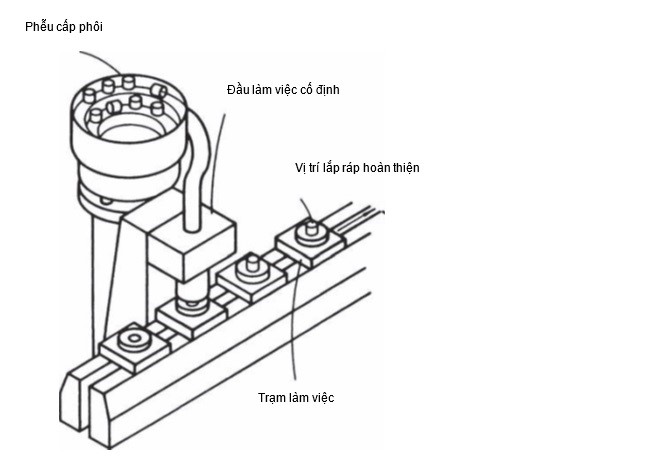
通常、治具の長さは、システムの標準搬送ピッチに合わせて設計されます。サイクルの開始時に、トランスファー機構によって各治具が所定の距離だけ押し出される、または引き込まれます。作業位置に到達すると、組立作業中の安定性を確保するため、各治具が固定されます。
各ステーションでの作業が完了すると、システムは治具を次のステーションへ搬送します。生産ラインの最終位置では、完成品が取り出され、空の治具は次の生産サイクルに備えてラインの先頭へ戻されます。
搬送工程を最適化するため、直線搬送式の組立機には、空パレットの返送システムが追加されることが一般的です。設置スペースや機械の構造に応じて、パレットは垂直方向または水平方向に返送されます。
3.2.1. 垂直面内での治具返送システム
この方式では、生産ラインの最終位置で製品が取り出された後、空の治具は下方にある搬送階層へと移動します。コンベヤまたは駆動機構によって、専用の返送経路を通じて治具をラインの先頭まで戻します。
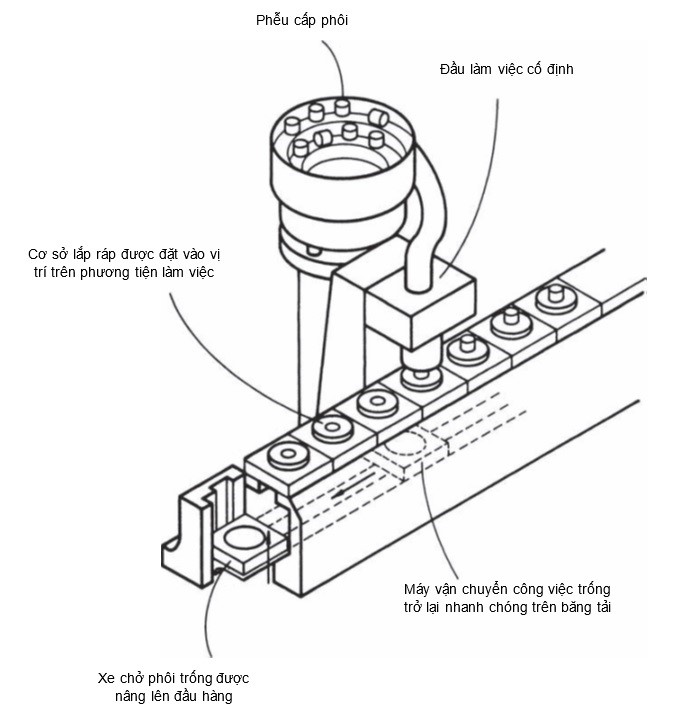
この配置方式では、高さ方向の空間を有効活用できるため、床面積の拡大を抑えることができます。また、製品の搬送経路と治具の返送経路が明確に分離されているため、各工程間の搬送フローを円滑に構成できます。
一方、設計にあたっては、昇降ストローク、搬送方向の切り替え機構、および2つの搬送経路間の同期性を適切に考慮する必要があります。また、搬送中に治具同士が衝突したり、位置ずれが発生したりしないよう、各受け渡し位置の構造にも配慮しなければなりません。
3.2.2. 水平面内での治具返送システム
この方式では、組立ライン上の搬送工程を完了した空の治具を、同じ水平面上に設けられた専用の返送ラインへ移動させます。その後、治具は反対方向へ搬送され、最初の部品供給位置まで戻されます。
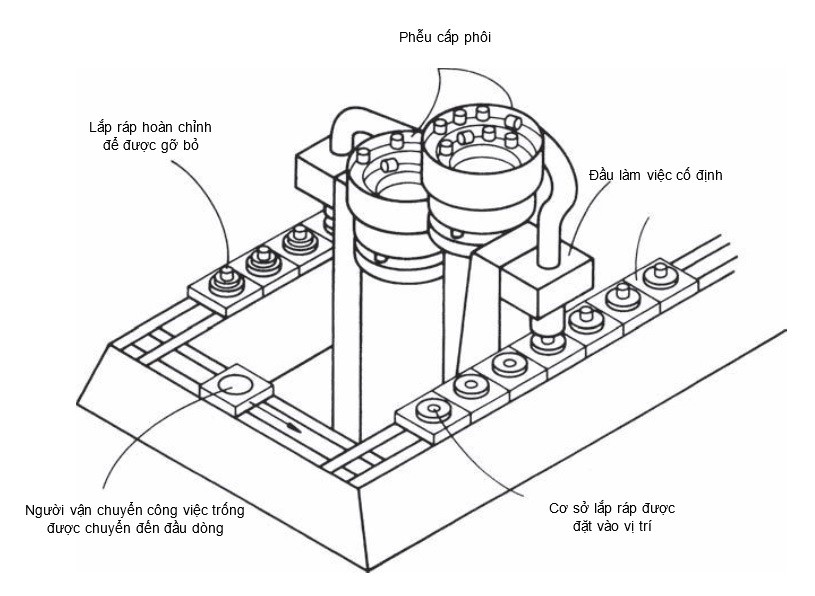
この構造の利点は、組立ラインから治具返送ラインへの受け渡しが比較的簡単であることです。また、組立用ヘッドや搬送装置を、あらかじめ設定された作業位置に効率よく配置することができます。
一方、このシステムは垂直面内で治具を返送する方式と比較して、より広い床面積を必要とする傾向があります。さらに、搬送経路の配置にあたっては、作業者の作業スペースや各機械ステーションへのアクセスを妨げないように配慮する必要があります。
3.3. 製品治具の精度と位置決めに関する要求
直線搬送システムでは、治具および位置決め機構の精度が組立品質に直接影響します。治具は正確な寸法で製作し、製品を安定して保持するとともに、各ステーション間で相対位置を維持できるようにする必要があります。
各治具の寸法公差が適切に管理されていない場合、誤差が生産ラインの長さに沿って累積する可能性があります。例えば、各治具に0.025 mmの寸法誤差があり、システムが20ステーションで構成されている場合、すべての誤差が同じ方向に生じると、理論上の累積誤差は0.5 mmに達する可能性があります。この程度の位置ずれは、特に高い精度が求められる工程において、作業ヘッドの動作に支障をきたすおそれがあります。
このような問題を抑制するため、トランスファーシステムには、終端位置決め機構が追加されることが一般的です。治具が作業ステーションまで搬送されると、位置決めピンまたは位置決め用ピストンによって治具を所定の基準位置に合わせ、作業開始前に固定します。
これにより、搬送中に発生した誤差が実際の作業位置に与える影響を抑え、ライン全体の精度と安定性を維持することができます。
4. 作業者の介入を組み合わせた自動搬送システム
一定のサイクルで動作するシステムに加えて、自動組立機には作業者の介入を組み合わせた搬送方式もあります。この方式では、各ステーション間の搬送タイミングは、固定された時間サイクルによって決まるのではなく、作業完了を確認する信号に基づいて決定されます。
これが、フリートランスファー方式または非同期搬送システム(Free Transfer / Asynchronous Transfer)の基本的な考え方です。
4.1. フリートランスファーシステムの動作原理
フリートランスファーシステムでは、各作業ステーションが独立して作業を完了し、治具を解放できる構造になっています。組立工程が完了すると、受け入れ側の位置が空いており、搬送可能な状態であることを条件として、コンベヤまたは搬送機構を通じて治具が次のステーションへ移動します。
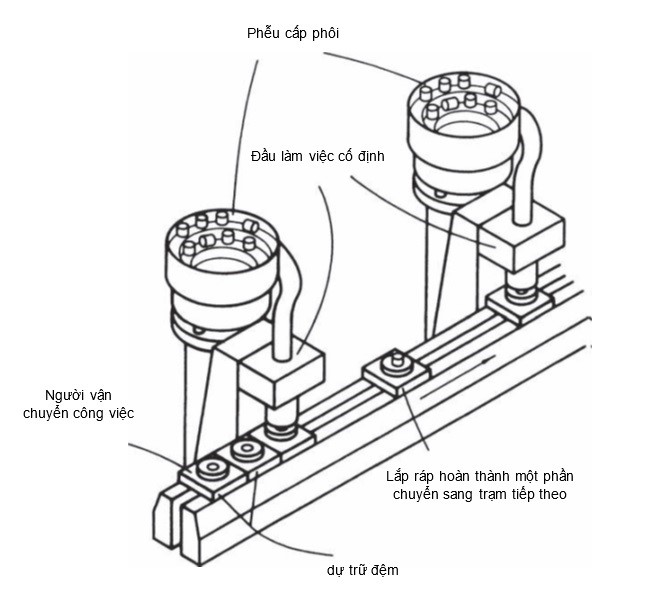
同期搬送システムとは異なり、治具は必ずしも同じサイクルで一斉に移動する必要はありません。各ステーションは、作業時間やそれぞれの位置の稼働準備状態に応じて、異なるタイミングで動作することができます。
作業者は、部品供給、検査、部品の組み付け、完成品の取り出しなど、一部の工程に参加することができます。制御システムは各ステーションの稼働状態を連携させ、搬送条件が満たされた場合にのみ治具が次の位置へ移動するように制御します。
4.2. 非同期搬送システムの特徴と利点
フリートランスファーシステムの注目すべき特徴の一つは、あるステーションでトラブルが発生した際に、その影響が生産ライン全体に及ぶことを抑えられる点です。ある位置で追加の処理時間が必要になった場合や、一時的に稼働を停止した場合でも、中間バッファに空きがあり、システムが許可する範囲内であれば、ほかのステーションは引き続き作業を進めることができます。
これにより、特定の工程で問題が発生した際に、生産ライン全体が直ちに停止する状況を減らすことができます。また、作業時間が異なる工程や、作業者の直接的な介入を必要とする工程にも柔軟に対応できます。
一方、効果的な運用を実現するためには、各ステーション間にバッファスペースを設け、適切な制御機構と治具の状態を監視するセンサーシステムを備える必要があります。また、後工程のステーションが製品を受け入れられない場合に、中間位置で搬送物が滞留する可能性も考慮して設計する必要があります。
5. 自動組立機の搬送システムを選定する際の基準
各搬送方式には、それぞれ異なる構造、動作原理、適用範囲があります。そのため、適切なシステムを選定するには、製品の特性、技術的な要求事項、実際の稼働条件を総合的に考慮する必要があります。
主な検討項目は以下のとおりです。
-
製品の特性: 製品のサイズ、重量、形状、位置決めの要件は、治具テーブルの構造や搬送機構に直接影響します。
-
生産能力の要求: 生産量が多く、サイクルタイムが短い生産ラインでは、各工程の特性に応じて、連続搬送システムやインデックス式ロータリーテーブルを検討できます。
-
組立精度: 圧入、部品の組み付け、位置決めなど、高い精度が求められる作業では、各ステーションに位置決め機構や治具のロック機構を設ける必要があります。
-
各工程の作業時間: ステーションごとの作業時間に大きな差がある場合は、非同期搬送システムが適した選択肢となることがあります。
-
設置スペース: 床面積、設備の高さ、治具テーブルの回収方法などを考慮し、直線型またはロータリー型のレイアウトを選定する必要があります。
-
拡張性とメンテナンス性: 製品の変更、ステーション位置の調整、搬送機構の保守・点検が容易に行える機械構造にすることが重要です。
これらの要素を総合的に評価することで、企業は生産要件に適した機械構造を選定し、過剰な設計や生産ニーズに対応できない設計を防ぐことができます。
自動組立機に適した搬送システムの選定は、機械設計における重要な要素の一つです。製品の特性、工程数、生産能力の要求に応じて、企業はインデックス式ロータリーテーブル、リニアトランスファーシステム、パレット回収機構、または作業者と連携するフリーフロー搬送システムなどを採用できます。CNC VINA は、各企業の実際のニーズに応じた自動組立機の設計・製作を承っています。設計方案は、製品の構造、組立順序、位置決め方法、作業時間、設備の設置スペースなどを考慮して検討します。導入にあたっては、搬送システムを治具テーブル、位置決め機構、作業ヘッド、制御システムと連携させ、全体の構成を最適化します。これにより、製品を各工程の所定位置へ正確に搬送し、安定した状態を維持しながら、それぞれの組立工程の要求に対応できます。各生産工程に適したソリューションの設計を目指すCNC VINAは、実際の生産現場で活用でき、安定した稼働と使いやすさを備えた機械システムの構築に取り組んでいます。企業の皆様は、製品の特性、組立要件、自動機の設計方針について、CNC VINAまでお気軽にお問い合わせください。