 Tiếng
Việt
 Tiếng
Anh
 Tiếng
Nhật

 Tiếng Anh

自動はんだ付けロボットとは?基板組立で手作業によるはんだ付けを切り替えるタイミング

自動はんだ付けロボットは、はんだ付け位置、温度、はんだ量を安定して管理する必要がある基板組立工程に適したソリューションです。一方で、高能力のフローはんだ付け装置やディップはんだ付け装置を導入するほどの投資がまだ必要でない工程にも適しています。特に、スルーホール部品のはんだ付け箇所が少ない基板、熱に弱い部品の近くにはんだ付けポイントがある基板、または手作業では作業しにくい箇所を持つ基板に有効です。生産量が増えると、手作業によるはんだ付けでは、品質を安定させるために作業者の熟練度に大きく左右されるようになります。はんだごての温度、接触時間、はんだ量、こて先を当てる角度などは、作業者や生産シフトによってばらつく可能性があります。基板はんだ付けロボットは、これらの条件をプログラムによって標準化し、品質のばらつきを抑えるとともに、工程管理をより安定させます。
1. 自動はんだ付けロボットとは?
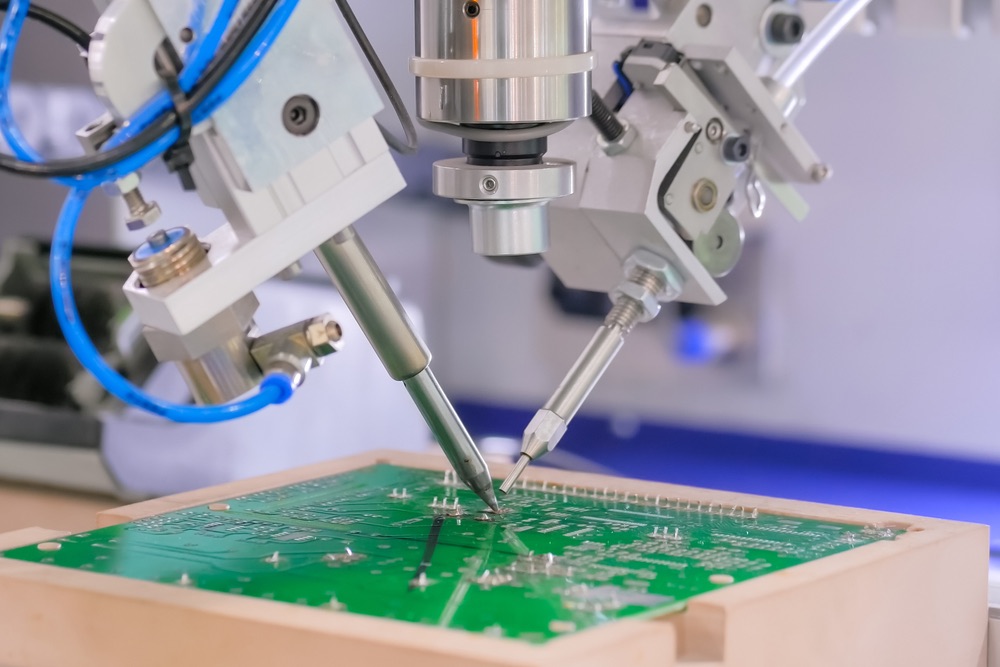
自動はんだ付けロボットは、多軸の駆動機構、はんだごて、温度制御ユニット、はんだ線供給機構を組み合わせ、あらかじめ設定したプログラムに従ってPCB上の各はんだ付けポイントを自動で処理する装置です。これにより、はんだ付け位置、温度、接触時間、はんだ量を安定して管理できます。自動はんだ付けロボットは、手作業によるはんだ付けでは品質や作業性に限界が出始めている一方で、フローはんだ付け装置やディップはんだ付けシステムを導入する必要まではない工程で多く使用されます。構成によっては、ロボットがプログラムされた座標に沿ってはんだごてを移動させ、各はんだ付けポイントで停止し、設定された条件に従って「はんだ供給 → 加熱 → はんだ付け → こて先退避」の一連の動作を実行します。手作業によるはんだ付けとは異なり、作業者が生産中にすべてのはんだ付けポイントを直接操作する必要はありません。主な作業は、PCBのセット・治具固定、プログラムの選択、製品検査、装置状態の監視などになります。
重要なのは、ロボットが単に作業者のはんだごて操作を置き換えるだけではないという点です。より大きなメリットは、はんだ付け工程そのものを標準化できることにあります。特に、複数の生産シフトや異なる作業者が担当する場合でも、安定した品質を維持しやすくなります。
2. 自動はんだ付けロボットの構造と動作原理
自動はんだ付けロボットは、駆動機構、はんだごて、温度制御ユニット、はんだ線供給機構を1つのシステムに統合しています。各構成部品は、PCBの固定、はんだごての正確な位置決め、温度およびはんだ量の制御など、はんだ付け工程の各動作を担います。動作時には、まずPCBを治具上に正確にセットして固定します。その後、制御システムがプログラムされた座標に沿ってはんだごてを移動させます。各はんだ付けポイントでは、設定された条件に従ってはんだ付け動作を実行し、完了すると次の位置へ移動します。
2.1. 3軸・4軸の駆動テーブルと基板治具
駆動テーブルは、PCB上の指定された位置にはんだごてを正確に移動させるための重要な機構です。基本的なシステムでは、X・Y・Zの3軸で動作する3軸はんだ付けロボットが一般的に使用されます。構成によっては回転軸を追加し、より複雑なはんだ付け位置や角度にも対応できます。X軸とY軸は基板表面上の指定座標まで移動する役割を担い、Z軸ははんだ付けポイントへ接近する際のはんだごての高さを調整します。基板治具は、はんだ付け工程中にPCBを確実に固定するためのものです。この部分は軽視できません。サイクルごとに基板がわずかにずれるだけでも、プログラムされた座標と実際のパッドや部品リードの位置にずれが生じる可能性があります。
複数の製品モデルを生産する場合、PCBのモデルごとに専用治具を設計する方法や、位置を調整できる構造を採用する方法があります。システムの実際の生産性を評価する際には、治具交換にかかる時間も考慮する必要があります。
2.2. はんだごて、温度制御ユニット、はんだ線供給機構
はんだごては、はんだ付け箇所へ直接熱を伝える部品です。温度は、使用するはんだの種類、はんだ接合部のサイズ、部品の特性などに応じて適切に管理する必要があります。加熱不足やPCBへの過度な熱伝達を防ぐことが重要です。温度制御ユニットは、設定した温度を維持する役割を担います。安定した生産では、温度を一定に管理することで、はんだ付けサイクルごとのばらつきを抑えられます。特に、作業者が手作業ではんだごての位置や温度を調整しながら作業する場合と比べて、工程の安定化につながります。はんだ線供給機構は、設定した条件に従って一定量のはんだをはんだ付け箇所へ供給します。供給量は、各はんだ付けポイントの要求に応じて調整できます。これは、部品リードの種類やパッドサイズが異なる基板に特に有効です。
フラックス入りはんだ線を使用するシステムでは、供給時にはんだ線と一緒にフラックスも供給されます。ただし、使用する線径やフラックスの種類については、はんだ材料、要求されるはんだ接合品質、製品ごとの工程条件を考慮して選定する必要があります。
2.3. はんだ付けプログラム:各ポイントの温度・時間・はんだ量
ロボットの重要なメリットの1つが、製品モデルごとにはんだ付けプログラムを保存し、必要に応じて呼び出せることです。作業者の技量だけに依存するのではなく、各種条件をあらかじめ設定し、同じ手順で繰り返し実行できます。1つのプログラムには、各はんだ付けポイントの座標、移動順序、はんだごての温度、接触時間、はんだ線の供給量などを設定できます。要求条件が異なるポイントについては、基板全体に同じ条件を適用するのではなく、ポイントごとにパラメータを調整することも可能です。プログラム設定は実際の製品を使用して行い、試料によるはんだ付けテストで検証する必要があります。理論上の数値だけを基準にするべきではありません。熱の伝わり方は、パッドサイズ、銅の量、部品の種類、PCBの設計などによっても変化するためです。プログラムの検証が完了すれば、ロボットは後続の製品に対して同じはんだ付けサイクルを繰り返し実行でき、手作業よりも高い安定性で工程を管理できます。
3. 自動はんだ付けロボットはどのような工程に適している?
自動はんだ付けロボットは、はんだ付けポイントが中程度の数で、同じ作業を繰り返し行う必要がある工程に適しています。また、製品形状やはんだ付け位置の関係から、フローはんだ付け装置やディップはんだ付け装置を導入しても十分な経済性が得られない場合にも有効です。装置を選定する際は、生産量だけを基準にするのではなく、実際のはんだ付けポイントの位置、形状、アクセス性などを確認したうえで判断することが重要です。

スルーホールはんだ付けポイントが少ない基板
すべてのPCBにフローはんだ付け装置やディップはんだ付けシステムが必要なわけではありません。スルーホールはんだ付けポイントが限られている基板の場合、製品全体を大型・高能力の設備に通すことで、設備投資額が増加するだけでなく、必要以上の設置スペースが必要になる可能性があります。
このような場合、ロボットでは自動化が必要なはんだ付け箇所だけを処理し、その他のSMT工程については既存の生産ラインをそのまま使用できます。
熱に弱い部品やSMT部品の近くにあるはんだ付けポイント
一部のスルーホールはんだ付けポイントは、すでに実装されたSMT部品の近くに配置されています。このような場合、広い範囲を一度に加熱する方式が最適とは限りません。
ロボットであれば、プログラムされた座標に従って各はんだ付けポイントへ接近し、接触時間を制御するとともに、周辺部への不要な熱の影響を抑えることができます。
ただし、この方法についても実際の製品を使用したテストによる確認が必要です。ロボットを使用したからといって、すべてのはんだ付けポイントが熱に弱い部品に対して自動的に安全になるわけではありません。
基板へのワイヤ、コネクタ端子、トランスなどのはんだ付け
ワイヤ、コネクタ端子、ターミナル、または一部の電力部品のはんだ付けポイントは、形状や位置によってフローはんだ付けに適さない場合があります。製品設計が安定しており、製品モデル数も多くない場合、ロボットによってこれらのはんだ付けポイントを固定プログラムに従って処理できます。
特に、同じ形状のはんだ付けポイントが多数ある製品では、自動化によって、製品ごとのはんだごてを当てる角度、はんだ量、加熱時間のばらつきを抑えられます。
4. 手作業・はんだ付けロボット・ディップはんだ付け装置の比較
すべてのPCBに適したはんだ付け方法が1つだけ存在するわけではありません。手作業によるはんだ付け、はんだ付けロボット、ディップはんだ付け装置は、はんだ付けポイントの数、基板構造、生産量、そして求められる工程安定性を基準に選定する必要があります。
| 比較項目 | 手作業によるはんだ付け | はんだ付けロボット | ディップはんだ付け装置 |
|---|---|---|---|
| 均一性 | 作業者の技能に依存 | プログラムにより高い | 工程が安定していれば高い |
| 生産性 | 低~中 | 中 | はんだ付けポイントが多い場合に高い |
| 人員 | 作業者による直接操作が必要 | 主に操作・検査 | 操作、材料投入、工程管理 |
| 柔軟性 | 非常に高い | プログラム済み製品では高い | 製品変更時は低くなる |
| 適した製品 | 試作、修理、少量生産 | 選択的なはんだ付け、コネクタ、ワイヤを持つ基板 | スルーホールはんだ付けポイントが多い基板 |
| 設備投資 | 低い | 中程度 | システム構成により高くなる |
| 標準化 | 低い | 高い | 高い |
| パラメータ保存 | 限定的 | プログラムの作成・保存が可能 | 工程条件に応じた管理が可能 |
生産量が少なく、製品変更が頻繁であったり、特殊なはんだ付けへの対応が必要であったりする場合は、柔軟性の面で手作業によるはんだ付けにメリットがあります。 一方、生産量が増加し、同じはんだ付けポイントを繰り返し処理するようになると、ロボットのメリットがより明確になります。1枚のPCBに多数のスルーホールはんだ付けポイントがあり、かつ生産量も多い場合は、生産性の面からディップはんだ付け装置やフローはんだ付け装置の方が適しているケースが一般的です。そのため、はんだ付けロボットを手作業やフローはんだ付け装置の完全な代替設備として考える必要はありません。多くの生産ラインでは、選択したはんだ付けポイントだけを自動化するための中間的なソリューションとして活用できます。
5. 工場が手作業からはんだ付けロボットへ移行すべきサイン
手作業によるはんだ付けからロボットへ移行する際は、「設備を購入すべきか」という問いから始めるのではなく、現在のはんだ付け工程で発生している問題を確認することが重要です。品質不良、生産性、工程管理などが作業者に大きく依存するようになった場合は、自動化の可能性を検討する必要があります。よくあるサインの1つが、作業者や生産シフトによってはんだ付け不良率が変化することです。同じPCBであっても、はんだ量、接合部の形状、加熱時間などにばらつきが生じる場合があります。生産量が増えるにつれて、一定の技能を持つはんだ付け作業者を教育し、安定して確保することも難しくなります。また、熟練した手作業のはんだ付け作業者を採用・維持することが難しい場合も、自動化を検討するタイミングです。1日に数百、数千箇所の同じはんだ付け作業を繰り返す必要がある場合、その一部をロボットに置き換えることで、作業者の負担を軽減できます。
もう1つの重要な要素が、顧客から求められる工程管理です。顧客から、はんだ付け温度、はんだ付け時間、生産プログラムなどの条件を提示・証明することを求められる場合、手作業では自動システムと同等レベルの標準化を実現することが難しくなります。特に、製品設計が安定しており、はんだ付けポイントが繰り返し配置され、十分な生産量が確保されている製品群は、ロボットによる自動化を最初に導入する対象として適しています。
6. 自動はんだ付けロボットの運用時に注意すべきポイント
ロボットによって動作を自動化することはできますが、はんだ接合部の品質は、はんだごての状態、はんだ材料、保守・メンテナンス方法にも左右されます。そのため、設備に異常が発生してから点検するのではなく、日常の運用基準とメンテナンス基準をあらかじめ整備しておくことが重要です。
はんだごて先の定期的な清掃と交換
はんだごて先が酸化したり、はんだかすなどが付着したりすると、熱伝達効率が低下する可能性があります。この場合、ロボットが正しい座標へ移動していても、はんだ接合部が要求される品質を満たさないことがあります。そのため、はんだごて先は適切な方法で定期的に清掃し、摩耗、酸化、または安定した熱伝達ができなくなった場合には交換する必要があります。
適切なはんだ線の選定
はんだ線は、供給機構、線径、および製品の要求仕様に適合するものを選定する必要があります。フラックス入りはんだ線を使用する場合は、材料や要求されるはんだ接合品質に応じて、フラックスの種類も適切に選択する必要があります。はんだ線は価格だけを基準に選定するべきではありません。はんだ線の種類によって、フラックス量、残渣量、はんだの流動特性などが異なるためです。
はんだの飛散を抑え、供給量を管理する
はんだの飛散は、温度、フラックス量、はんだ線の供給速度、または加熱時間が適切でない場合に発生することがあります。外観への影響だけでなく、余分なはんだが付着すると、部品リード間の間隔が狭い箇所でショートを引き起こす可能性があります。そのため、実際の製品サンプルを使用してプログラムを最適化する必要があります。重要なのは、できるだけ多くのはんだを供給することではなく、適切な加熱時間内に、要求される品質のはんだ接合部を形成できる必要量を安定して供給することです。
7. CNC VINA 自動はんだ付けロボット
CNC VINA 自動はんだ付けロボットは、繰り返し発生するはんだ付けポイントを自動化したい一方で、フローはんだ付け装置や大規模なディップはんだ付けラインを導入する段階にはない企業に適したソリューションです。
3軸の駆動機構により、プログラムに従ってPCB上の指定位置にはんだごてを正確に移動させることができます。治具が基板を確実に固定し、はんだ線供給システムと温度制御システムが連携して、設定された条件に従ってはんだ付けサイクルを実行します。
特に、選択的なスルーホールはんだ付けポイント、コネクタ端子、ワイヤ、その他の安定したはんだ付けが求められる箇所に適しています。1枚の基板あたりのはんだ付けポイント数が少なく、フローはんだ付け装置を導入しても十分な生産性や投資効果を得にくい工程にも有効です。

設備構成を選定する前に、CNC VINAでは、PCBのサイズ、はんだ付けポイントの数と位置、部品の種類、生産量、サイクルタイム、品質要求などを確認し、適切な自動化方式を検討できます。この工程は重要です。はんだ付けロボットの投資効果は、単純な移動速度だけで決まるものではなく、PCBのセット・治具固定にかかる時間、製品モデルの切り替え時間、実際のはんだ付けサイクルなどにも左右されるためです。 産業用自動化ソリューションの導入実績を活かし、CNC VINAでは、はんだ付けロボットを独立した工程として切り離すのではなく、既存の生産工程に組み込むことを重視しています。専用治具、材料供給システム、後工程の検査工程などをロボットと組み合わせることで、PCB組立ラインの自動化レベルを段階的に高めることができます。
現在、工場の手作業によるはんだ付けで作業者の技能に起因する品質ばらつきが発生している場合、生産量が増加している場合、またははんだ付け条件を安定して管理する必要がある場合は、自動はんだ付けロボットや3軸基板はんだ付けロボットが、ライン全体のフローはんだ付けシステムを導入する前の自動化ステップとして適しています。実際の製品と生産工程に基づいた3軸基板はんだ付けロボットの構成については、CNC VINAまでお問い合わせください。
ベトナム・テクノロジー・アプリケーション&CNC株式会社
工場: ベトナム・ハノイ市・ダンフオン郡・ドンタップ社・ソンカム工業地区
オフィス: Rox Tower Goldmark City、136 Ho Tung Mau Street、Phu Dien Ward、ハノイ市、ベトナム
電話: +84 916 639 355 / +84 915 744 664
Webサイト: www.cncvina.com.vn ; www.cncvina.net