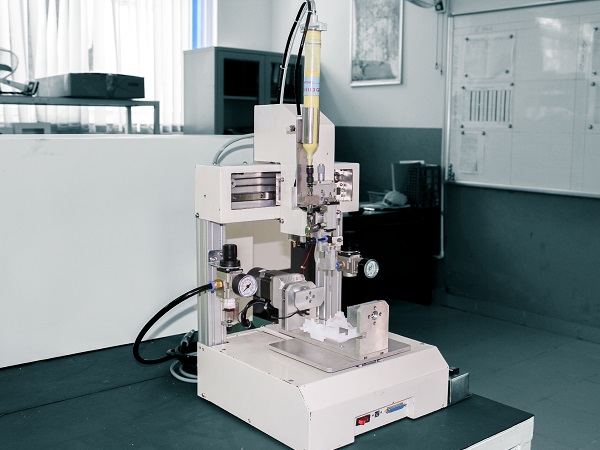
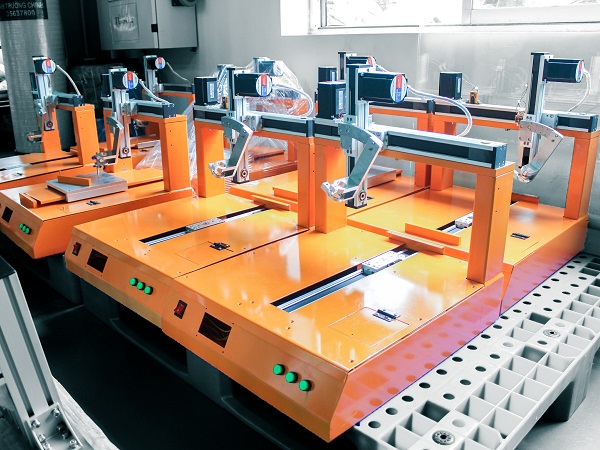
3軸ロボットは、X軸、Y軸、Z軸の3つの独立した方向に直線移動する軸を備え、作業空間内でエンドエフェクタを位置決めする自動化設備です。直線的な移動構造により、設定されたプログラムに従って、ピック、プレース、ワーク供給、組立、検査、製品搬送などの作業を行うことができます。多自由度のロボットと比較すると、3軸ロボットは比較的シンプルな構造を持ち、設定された座標に基づいて繰り返し動作を行う工程に適しています。可搬重量、速度、ストローク、製品の種類などの要求に応じて、各生産ラインに適した寸法やアクチュエータ構成でシステムを設計できます。CNC VINAは、実際の自動化工程の要求に応じて3軸ロボットの設計・構築を行い、必要に応じてワーク供給装置、コンベヤ、センサ、エンドエフェクタなどの周辺機器と組み合わせたシステムを構築しています。本記事では、CNC VINAとともに、製造現場における3軸ロボットの構造、動作原理、メリット、制約、主な用途について詳しく解説します。
3軸ロボットの特徴と機能
3軸ロボットは、X軸、Y軸、Z軸の3つの独立した直線軸を備えて設計されています。3軸が連携して動作することで、作業空間内におけるエンドエフェクタの位置を決定し、設定された座標に従って各種作業を実行できます。このような移動構造により、ピック&プレース、ワーク供給、製品搬送、組立、検査、工作機械へのワーク投入・取り出しなど、さまざまな工程に対応できます。システムは、生産ラインごとの要求に応じて、ストローク、可搬重量、エンドエフェクタなどを適切に設計できます。
3軸ロボットの構成要素と機能
3軸ロボットは、3つの自由度を持つ産業用ロボットであり、作業空間内でエンドエフェクタをX軸、Y軸、Z軸の3方向へ移動させることができます。これらの動作は、機械構造、駆動システム、コントローラなどによって連携して制御され、設定されたプログラムに従ってロボットが各種作業を実行します。用途に応じて、さまざまな構成部品や周辺機器を組み込むことも可能です。
メカニカルアーム
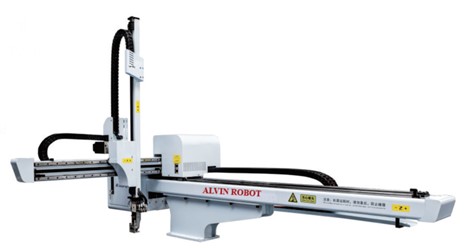
メカニカルアームは、動作を生成し、エンドエフェクタを作業空間内の所定の位置まで移動させる機械構造部です。3軸ロボットでは、対応するガイド機構および駆動機構を介して、X軸、Y軸、Z軸の各方向に直線移動できるように設計されています。構成に応じて、アームの寸法、ストローク、可搬重量などを調整し、それぞれの生産要件に適した仕様に設計できます。
エンドエフェクタ
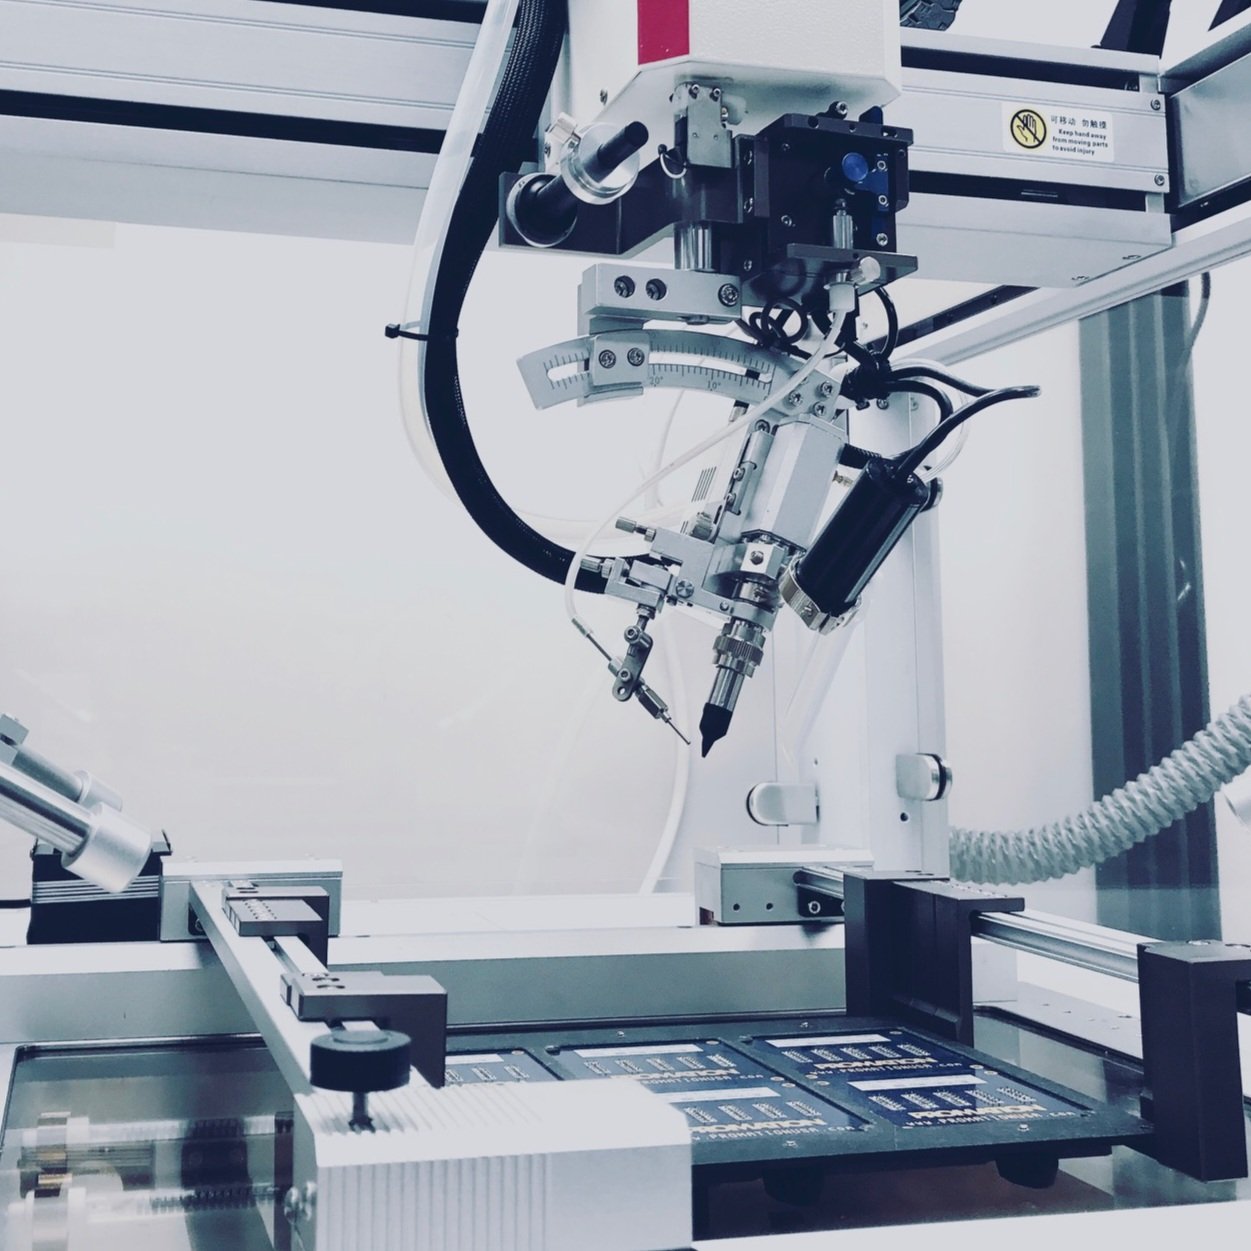
エンドエフェクタは、メカニカルアームの先端に取り付けられ、製品やワークに対して実際の作業を行う機構部です。用途に応じて、3軸ロボットには、グリッパ、真空吸着ツール、溶接ヘッド、ドリルヘッド、切断ツール、その他の専用機構など、さまざまなエンドエフェクタを搭載できます。適切なエンドエフェクタを選定する際は、製品の形状、寸法、重量、特性などを考慮する必要があります。
駆動システム
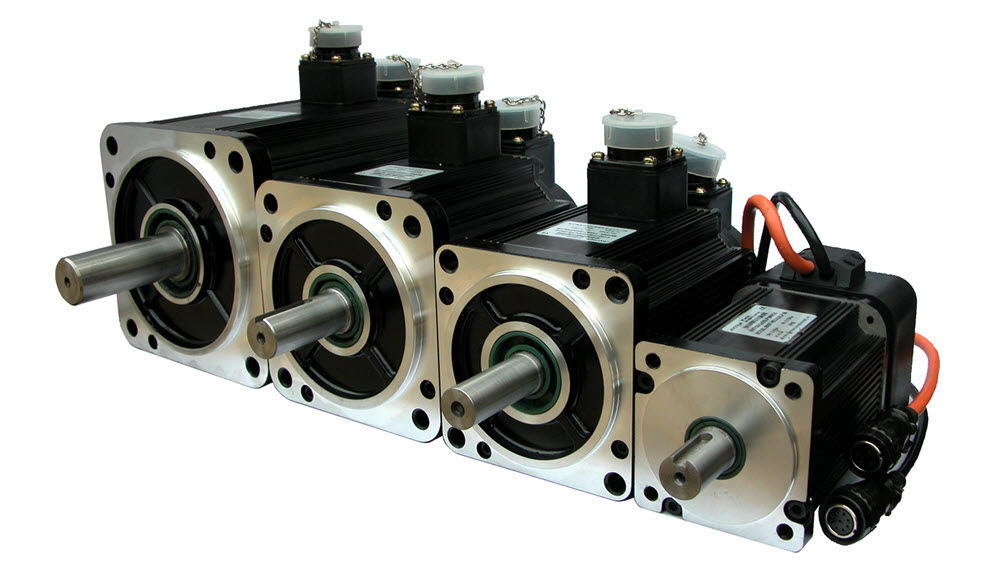
駆動システムは、コントローラからの指令信号に基づいてロボットの各軸に動力を供給し、動作を伝達する役割を担います。構成に応じて、サーボモータ、ステッピングモータ、各種の適切な伝達機構などを採用し、速度、可搬重量、位置決め精度などの要求に対応します。駆動システムは、直線ガイド機構や各種機械構造部品と連携し、プログラムされた軌道に沿ってロボットを安定して動作させます。
コントローラ
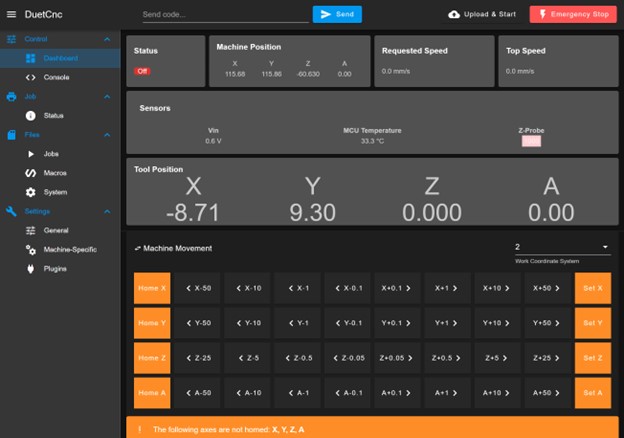
コントローラは、運転プログラムを受け取り、設定された座標に基づいてロボットの動作を制御する役割を担います。センサからのフィードバック信号を受信し、運転条件を処理するとともに、駆動システムへ指令を送ることで、自動運転サイクルを実行します。システムの設計に応じて、工作機械、コンベヤ、ワーク供給装置、その他の周辺機器と接続し、生産ライン全体の自動化にも対応できます。
センサ
センサはフィードバック信号を提供し、運転中のロボットの位置や状態、製品の状態をシステムが把握できるようにします。用途に応じて、3軸ロボットには、リミットスイッチ、位置センサ、製品検出センサ、その他の測定・検査機器などを組み込むことができます。ビジョンシステムや適切な検査装置と組み合わせることで、生産ラインの要求に応じた製品の位置決め、検査、搬送などの作業を自動化できます。
動作原理
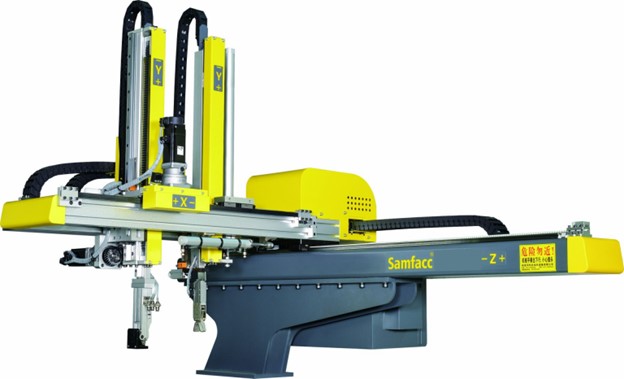
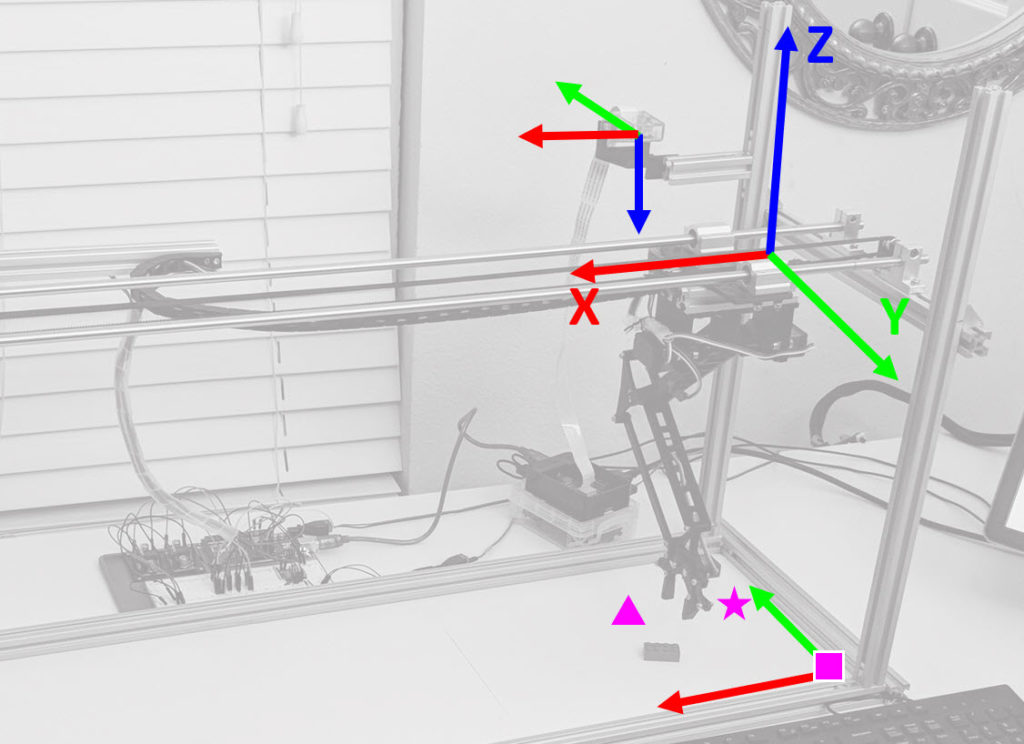
3軸ロボットは、X軸、Y軸、Z軸の3つの直線軸を備えた直交座標型(Cartesian)ロボットであり、作業空間内の所定の位置にエンドエフェクタを移動・位置決めします。運転プログラムを受け取ると、コントローラが設定された座標や動作シーケンスを処理し、各軸の駆動システムに指令信号を送ります。各駆動機構は直線ガイド機構と連携して、それぞれの軸方向に直線運動を生成し、エンドエフェクタを指定された位置まで移動させます。運転中は、センサからの信号を利用して、ロボットの位置、動作状態、運転条件などを監視することができます。
X軸
X軸はX方向に沿って直線運動を行い、設定されたストローク範囲内でエンドエフェクタを移動させます。ロボットの構成によって、X軸の移動方向は機械の横方向または長手方向に設定されます。X軸は他の軸と連携して動作し、作業空間内の所定の座標へエンドエフェクタを位置決めします。
Y軸
Y軸はY方向に沿って直線運動を行い、エンドエフェクタを作業平面内の対応する方向へ移動させます。X軸と組み合わせて動作することで、プログラムされた座標に基づき、作業エリア内のさまざまな位置へエンドエフェクタを移動させることができます。
Z軸
Z軸はZ方向に沿って直線運動を行い、ロボットの構成に応じてエンドエフェクタを上下方向へ移動させます。X軸およびY軸と連携することで、ピック&プレース、ワーク供給、組立、異なる高さの位置間での製品搬送などの作業を実行できます。
3軸の連携動作
X軸、Y軸、Z軸の3軸は、制御プログラムに従って動作し、エンドエフェクタの位置および移動軌道を決定します。特定の位置へ移動する際には、コントローラがプログラムや工程上の要求に応じて、各軸の動作を順番または同時に制御します。これにより、設定された作業範囲内で、製品のピック&プレース、工作物の供給、材料搬送、組立、検査など、繰り返し作業を自動化できます。
CNC VINAが製造する3軸XYZロボットの主な特長
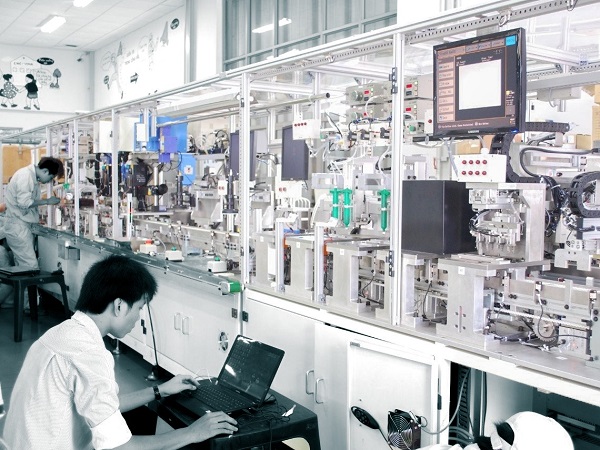
CNC VINAの3軸XYZロボットは、各工程および生産ラインの要求に応じて設計され、実際の運用手順に合わせて制御プログラムを設定できます。システムは複数の運転モードに対応しており、ロボットを本格的な生産サイクルに投入する前に、エンジニアがプログラムの設定や動作確認を行うことができます。 G-codeに対応するよう構成されたシステムでは、オペレータがコードを入力し、コンピュータ上で各命令を確認・テストしたうえで、ロボットを実運転する前にプログラムの試運転を行うことができます。完成したプログラムはシステムのメモリに保存し、その後の生産サイクルで使用することも可能です。これにより、製品や工程条件を変更する際にも、プログラムの確認、調整、管理を効率的に行うことができます。 ロボットは、各用途に応じて、機械寸法、ストローク、可搬重量、エンドエフェクタなどを適切に設計できます。生産ラインの要求に応じて、CNC VINAはロボットを工作機械、コンベヤ、ワーク供給装置、検査システム、その他の自動化設備と組み合わせてシステムを構築できます。
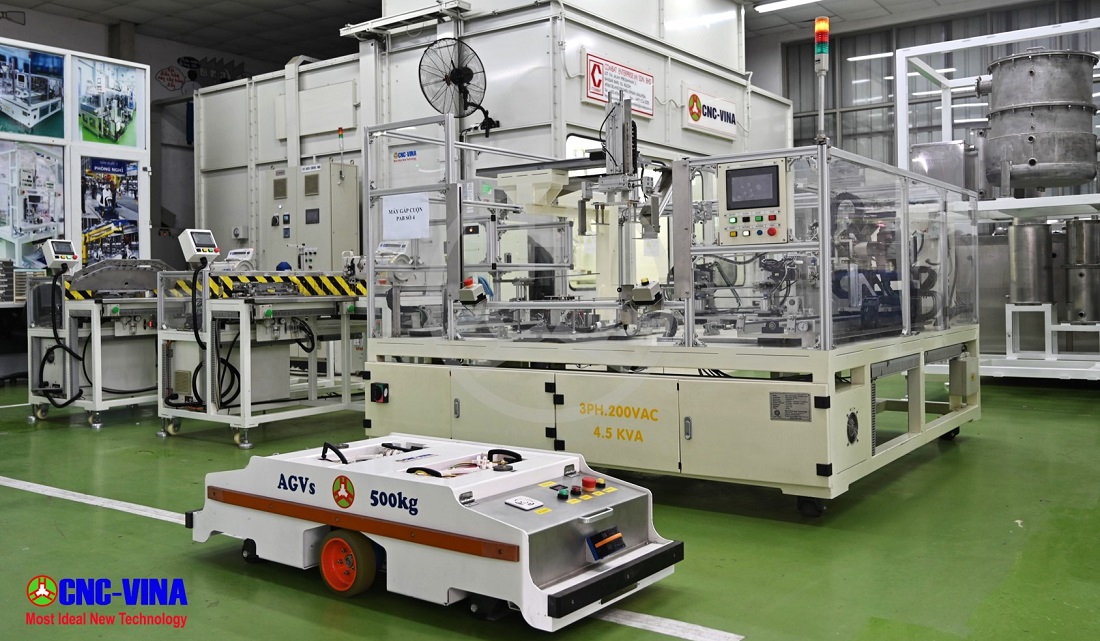
3軸ロボットに加えて、CNC VINAは、溶接ロボット、Robocar – AGV無人搬送車、ロボット統合自動化ラインなど、さまざまな自動化ソリューションの開発・構築にも取り組んでいます。ロボットの構成や自動化設備は、製品の仕様、生産能力、設置スペース、各工場の工程条件などを考慮して選定されます。
3軸ロボットの用途
組立・マテリアルハンドリングライン
3軸ロボットは、生産ライン上の異なる位置間で製品やワークをピック、搬送、配置する作業に使用できます。また、ワークの供給、機械からの製品取り出し、次工程への部品搬送、座標に基づいた部品の組立などにも対応できます。
マテリアルハンドリング用途では、製品の特性に応じて、メカニカルグリッパ、真空吸着ツール、専用グリッパなど、適切なエンドエフェクタを選定できます。寸法が大きい製品や重量物を扱う場合は、可搬重量、ストローク、機械構造などを考慮して、ロボットの構成を適切に設計する必要があります。
固定軌道に沿った溶接・加工
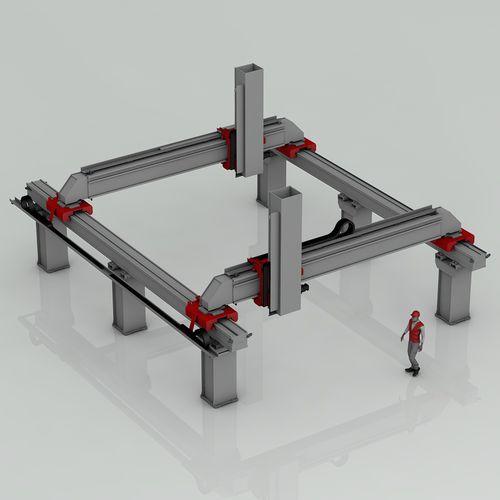
3軸ロボットは、比較的単純な動作軌道で、工具の向きを大きく変更する必要がない用途において、溶接ヘッドや加工装置と組み合わせて使用できます。ロボットは、プログラムされた軌道に沿ってエンドエフェクタを移動させ、あらかじめ設定された位置で繰り返し作業を行うことができます。エンドエフェクタの位置と姿勢を同時に制御する必要がある溶接・加工工程では、工程上の要求に応じて、より多くの自由度を持つロボットが必要となる場合があります。
ペイント
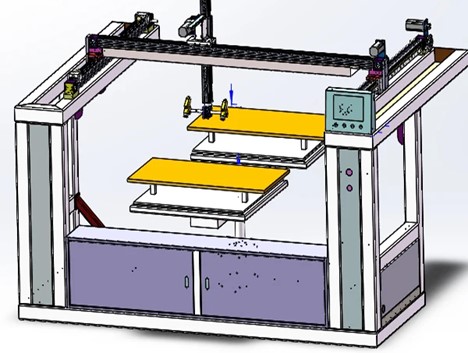
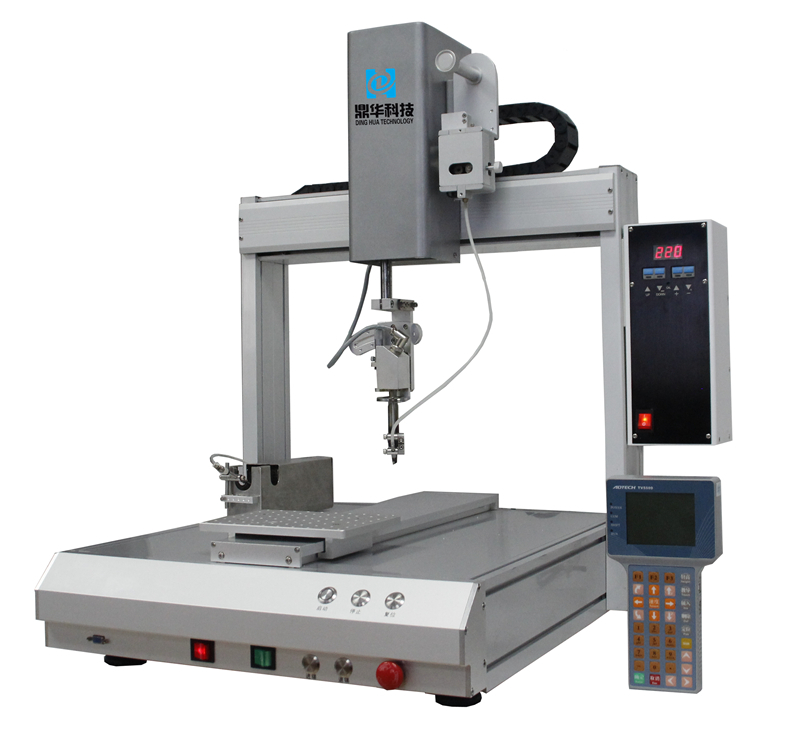
3軸ロボットは、スプレー経路やノズル位置があらかじめ設定されている塗装・コーティングシステムの一部の用途に使用できます。3軸方向の移動により、設定されたプログラムに従ってノズルを処理対象の範囲へ移動させることができます。複雑な形状の製品や、塗装中にノズルの向きを継続的に変更する必要がある用途では、工程上の要求に応じて、追加の回転機構またはより多くの自由度を持つロボットが必要となる場合があります。
パレットへの積載・荷下ろし
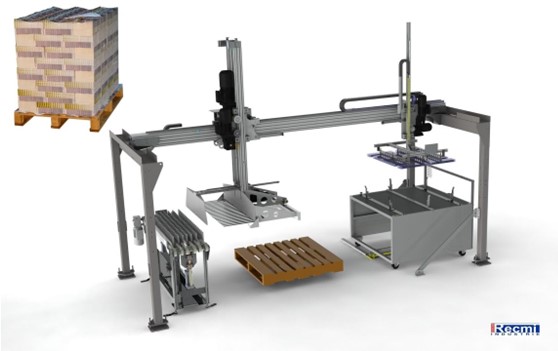
3軸ロボットは、座標に基づいたピック&プレース動作を行い、コンベヤ、トレイ、パレット、または生産エリア間で製品を搬送することができます。適切なグリッパを搭載することで、プログラムされた手順に従って製品の積載・荷下ろしを行うことができます。実際の適用可否は、可搬重量、製品寸法、サイクルタイム、ロボットのストローク、製品の配置方法などの要件によって異なります。
検査・試験
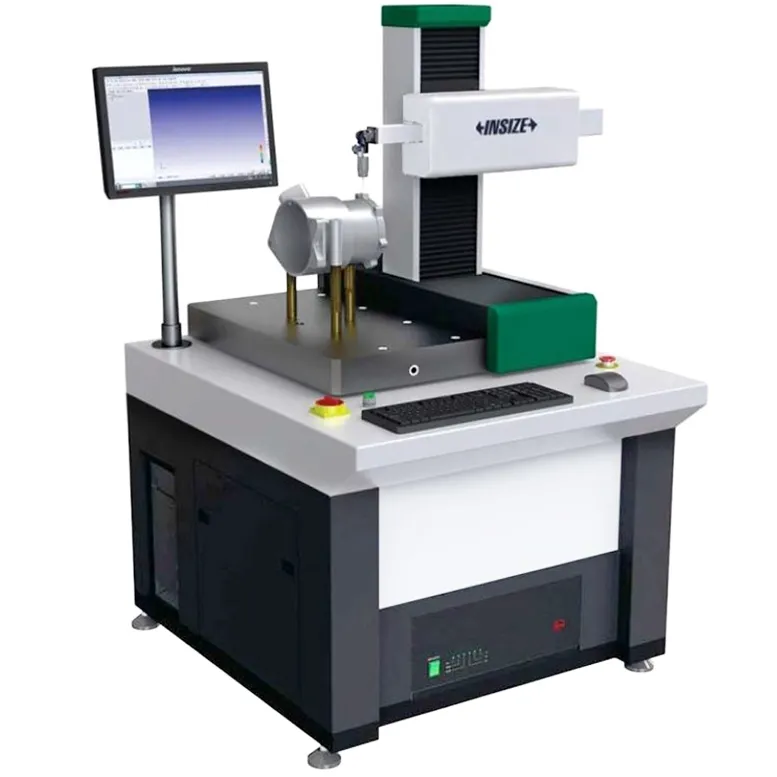
3軸ロボットは、カメラ、センサ、測定機器などと組み合わせることで、検査位置まで製品を移動させたり、設定された座標に従って測定ツールを移動させたりすることができます。システム構成に応じて、寸法検査、位置検出、外観上の欠陥検出、製品の各種パラメータの測定などの工程に対応できます。
ロボットをビジョンシステムや専用の測定機器と組み合わせることで、検査工程を自動化し、繰り返し実行することが可能になります。一般的に、3軸ロボットは、直線移動と座標に基づく位置決めが求められる用途に適しており、特にピック&プレース、ワーク供給、マテリアルハンドリング、工作機械へのワーク投入・取り出し、組立、検査などに使用できます。エンドエフェクタの向きを複雑に変更する必要がある用途や、さまざまな姿勢での作業が求められる用途では、必要な自由度に応じたロボット構成を検討する必要があります。
3軸ロボットと他の産業用ロボットの比較
3軸ロボットは、すべての産業用ロボットを直接置き換えられるものではありません。動作軌道、速度、可搬重量、作業空間、エンドエフェクタの姿勢制御などの要求に応じて、適切なロボット構成を検討する必要があります。
6軸ロボット
6軸ロボットは6自由度を備えており、空間内でエンドエフェクタの位置を変更するだけでなく、さまざまな姿勢に合わせてエンドエフェクタの向きを調整することができます。主にX軸、Y軸、Z軸方向の直線運動を行う3軸ロボットとは異なり、6軸ロボットは回転動作も組み合わせることで、より複雑な軌道やエンドエフェクタの姿勢制御に対応できます。
6軸ロボットは、溶接、ピック&プレース、組立、加工、塗装、複雑な形状の製品のハンドリングなどの用途に使用されています。3軸ロボットから6軸ロボットへ変更するかどうかは、必要な自由度やエンドエフェクタの姿勢制御に関する具体的な工程要件によって決まります。
SCARAロボット
SCARA(Selective Compliance Assembly Robot Arm)ロボットは、一般的に4自由度を備えており、X-Y平面内の移動、Z軸方向の移動、およびZ軸周りの回転動作で構成されます。この構成は、比較的固定された動作軌道で行うピック&プレース、組立、部品供給、製品位置決めなどの用途に適しています。 3軸の直交座標型(Cartesian)ロボットと比較すると、SCARAロボットはエンドエフェクタの回転動作に対応できる一方、3軸ロボットはX軸、Y軸、Z軸方向に直接的な直線運動を行います。両者の選定にあたっては、各工程における動作軌道、作業空間、作業内容などを考慮する必要があります。
Deltaロボット
Deltaロボットは、複数のリンク機構を対称的に配置した並列機構を採用し、エンドエフェクタを動作させる構造を持っています。一般的なDeltaロボットは3つの並進自由度を備えていますが、設計によっては回転機能を追加した仕様もあります。
Deltaロボットは、短いサイクルタイムが求められるピック&プレース工程で使用されることが多く、特に食品、医薬品、電子部品、包装などの分野で活用されています。3軸の直交座標型ロボットとは異なり、DeltaロボットはX軸、Y軸、Z軸に沿って配置された直線軸ではなく、並列機構によってエンドエフェクタを動作させます。
3軸ロボット、SCARAロボット、Deltaロボット、6軸ロボットのいずれを選定するかは、動作軌道、可搬重量、サイクルタイム、作業範囲、精度、エンドエフェクタの姿勢制御など、生産ラインの具体的な要求に基づいて検討する必要があります。
ベトナム応用技術&CNC株式会社
工場: ソン・クン工業団地、ドンタップ社、ダンフォン県、ハノイ市、ベトナム
オフィス: Rox Tower Building(Rox Center Goldmark City), 136 Ho Tung Mau Street, Bac Tu Liem District, Hanoi, Vietnam
電話: +84.916 63 9355 / +84.915 74 4664
Webサイト: https://cncvina.com.vn; https://cncvina.net; https://cncviname.com.vn
メール: Sales01@cncvina.com.vn | Sales03@cncvina.com.vn
 Tiếng
Việt
 Tiếng
Anh
 Tiếng
Nhật

 Tiếng Anh